I robot mobili a navigazione autonoma sono sempre più diffusi nell’industria e nell’automazione dei processi logistici interni. Grazie ai recenti sviluppi tecnologici, questi veicoli a guida autonoma, noti come Autonomous Mobile Robots (AMR), trovano applicazione in diversi settori, dalla logistica alla produzione.
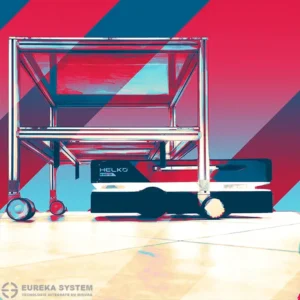
La capacità di questi sistemi di muoversi autonomamente all’interno di un ambiente, senza la necessità di un controllo umano diretto o dell’infrastruttura fissa a pavimento degli AGV, ha aperto nuove possibilità di automazione, rendendo più flessibili anche le applicazioni intralogistiche più complesse, come il traino di carrelli industriali con AMR come HELKO.
Per garantire una navigazione autonoma sicura ed efficiente, i sistemi AMR utilizzano una combinazione di sensori, software e algoritmi. Questi elementi consentono ai veicoli di percepire l’ambiente circostante, elaborare le informazioni raccolte e adattare il movimento alle condizioni del percorso, anche in spazi condivisi con operatori e mezzi di movimentazione.
Vediamo come funzionano questi elementi e quale contributo possono offrire alle applicazioni industriali, dal movimento di un singolo robot alla gestione di una flotta.
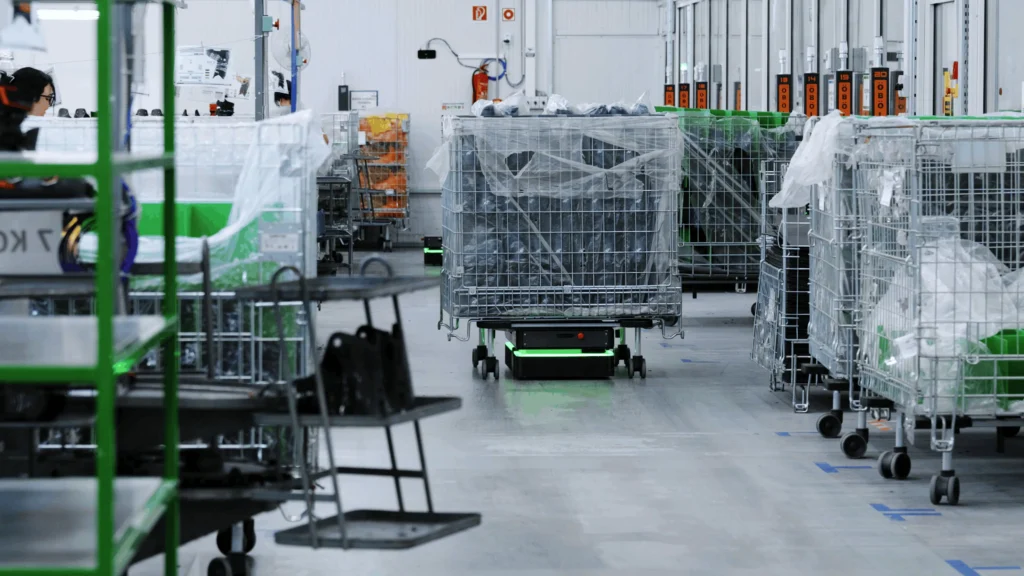
I tipi di sensori più utilizzati negli AMR
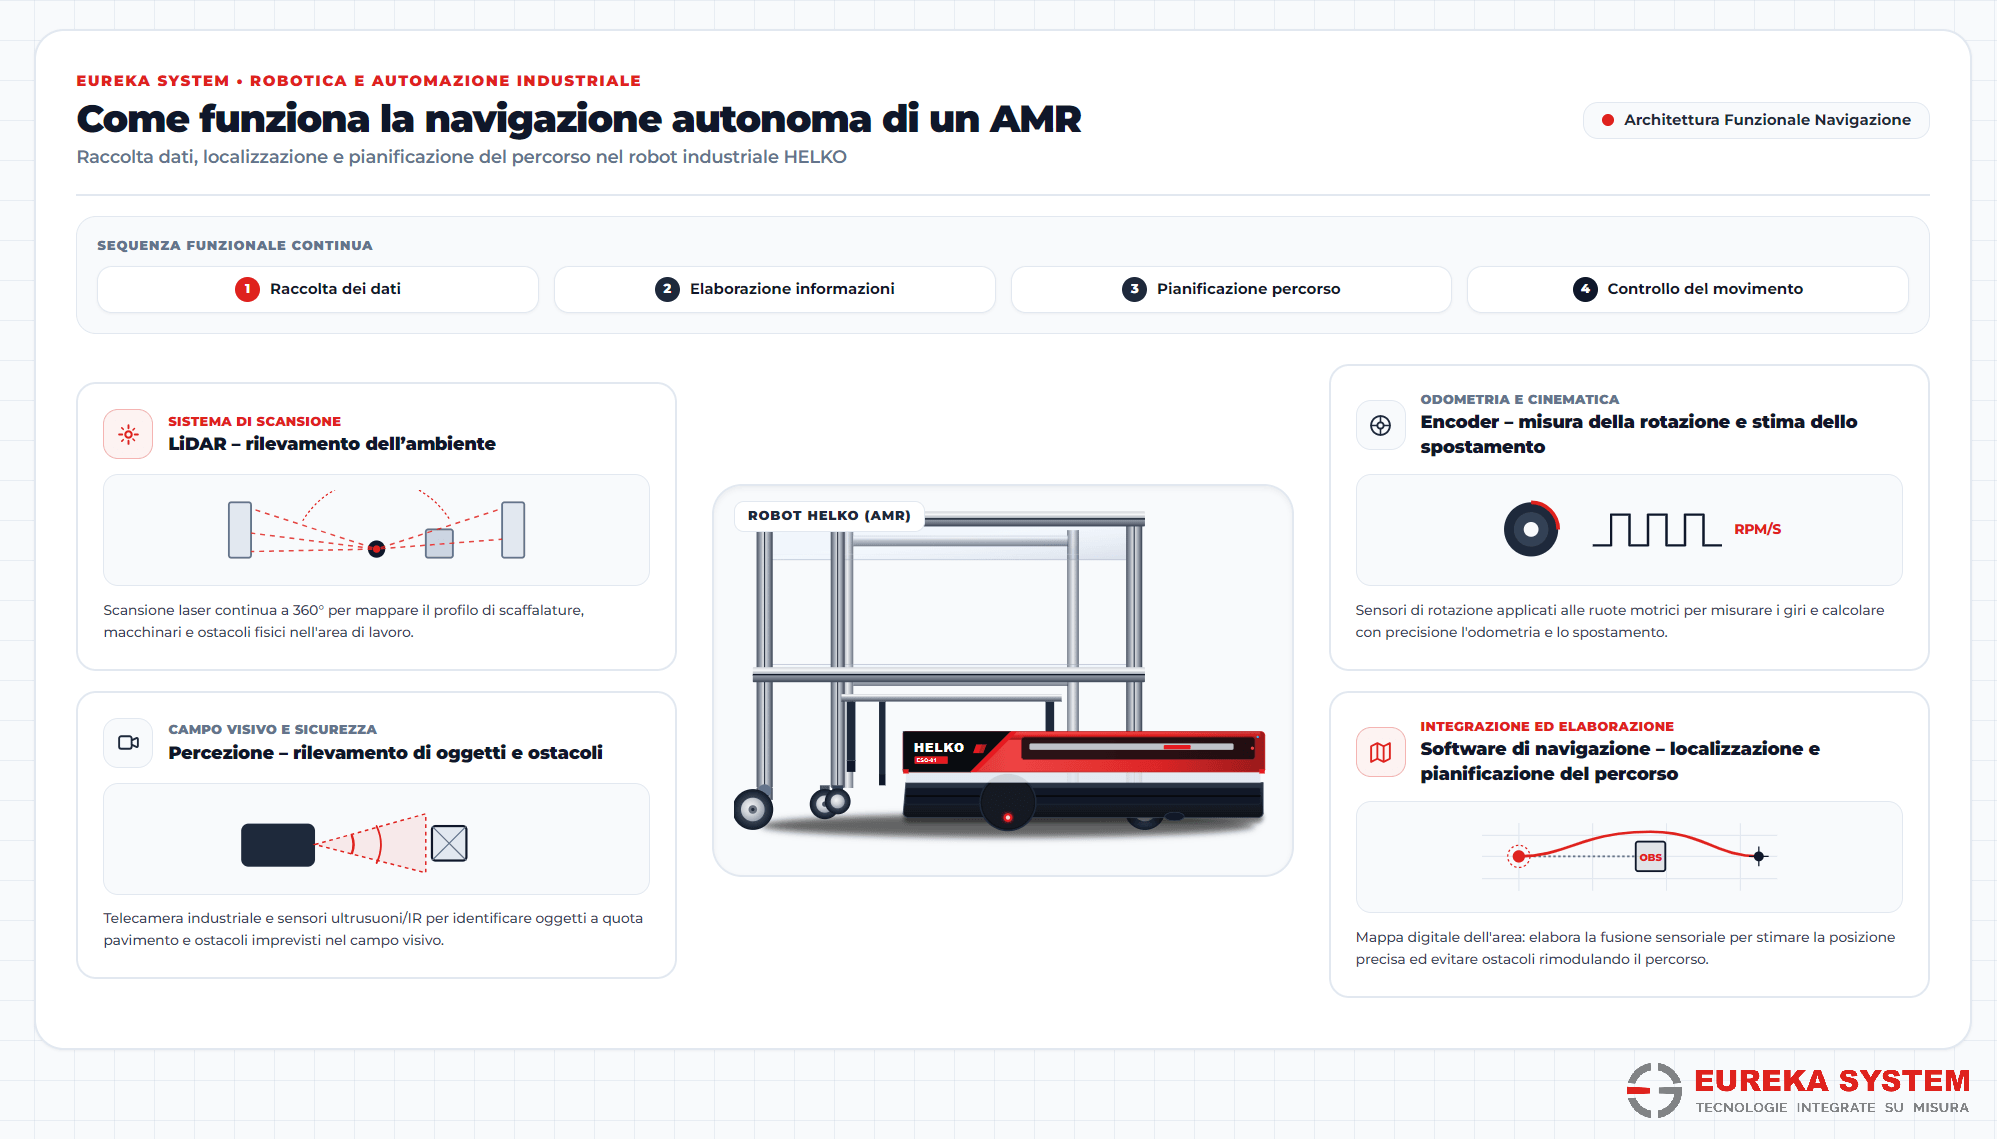
I sensori svolgono un ruolo importante nella navigazione autonoma. Sono dispositivi che raccolgono informazioni dal mondo circostante e le trasmettono al sistema di controllo del robot AMR. Queste informazioni consentono al robot di rilevare l’ambiente, contribuire alla localizzazione e adattarsi alle condizioni operative.
Nei robot mobili a guida autonoma vengono utilizzati diversi tipi di sensori, con funzioni che variano in base alla tecnologia di navigazione e alle caratteristiche dell’applicazione.
Sensori di visione e di prossimità
Sensori come telecamere, LiDAR (Light Detection and Ranging), ultrasuoni e infrarossi possono essere utilizzati per rilevare ostacoli, misurare distanze e raccogliere informazioni sull’ambiente circostante. I dati vengono elaborati dal software di navigazione per determinare la traiettoria da seguire e reagire alle condizioni del percorso.
Uno dei sensori utilizzati nei robot mobili è la telecamera. Questi dispositivi catturano immagini dell’ambiente e consentono al robot, quando supportati dal software appropriato, di riconoscere oggetti, persone, segnali e altri riferimenti utili alla navigazione.
Le telecamere possono essere mono o multispettrali e, in base alla configurazione, integrare funzionalità specifiche per operare in condizioni di scarsa illuminazione o acquisire informazioni termiche.
Oltre ai sistemi di visione, i robot mobili utilizzano spesso sensori di prossimità, come quelli a ultrasuoni o a infrarossi. Posizionati strategicamente attorno al robot, questi sensori rilevano la presenza di oggetti nelle vicinanze del robot e forniscono informazioni sulla distanza, che possono essere utilizzate dal sistema di controllo per adeguare il movimento.
La configurazione dei sensori varia da un AMR all’altro. Inoltre, è importante distinguere i dispositivi impiegati per la navigazione da quelli destinati alle funzioni di sicurezza: il rilevamento degli ostacoli e la gestione dei rischi dipendono dall’architettura complessiva del sistema e dalla specifica applicazione.
Sensori per la localizzazione e il movimento
I sistemi di navigazione possono utilizzare anche sensori inerziali, come giroscopi e accelerometri, che misurano rispettivamente grandezze legate alla rotazione e all’accelerazione del veicolo. Queste informazioni, integrate con quelle provenienti dagli altri sensori, contribuiscono a stimare il movimento e l’orientamento del robot e consentono un controllo preciso dei movimenti, particolarmente utile in manovre di aggancio o accosto.
Il GPS (Global Positioning System) può essere utilizzato nei robot destinati a operare all’aperto, dove le condizioni di ricezione lo consentono. Negli ambienti industriali interni, invece, la localizzazione si basa normalmente su altre tecnologie, come il confronto tra le informazioni rilevate dai sensori e la mappa dell’ambiente.
Sensori ambientali per applicazioni specifiche
I robot mobili a guida autonoma possono essere dotati anche di sensori ambientali, come quelli di temperatura, umidità e pressione. Questi dispositivi raccolgono informazioni sulle condizioni dell’ambiente e possono essere utili in applicazioni che richiedono il monitoraggio di specifiche grandezze. Possono essere utilizzati per adattare il comportamento del robot in base a condizioni ambientali particolari, ad esempio regolando la velocità di movimento o attivando determinati dispositivi di sicurezza.
Il loro impiego dipende dalle esigenze del processo e non riguarda necessariamente la navigazione del robot.
L’utilizzo degli encoder nei robot mobili a guida autonoma
Uno degli elementi utilizzati per la navigazione e il controllo del movimento è l’encoder.
Gli encoder sono dispositivi sensoriali impiegati per misurare la rotazione di alberi e ruote, per esempio nei motori e negli attuatori. Le misurazioni consentono al sistema di controllo di stimare lo spostamento e la velocità del robot e di regolarne il movimento.
Uno dei vantaggi principali degli encoder nei robot mobili a guida autonoma è la precisione delle misurazioni. Rilevando anche piccoli movimenti delle ruote o degli attuatori, forniscono informazioni utili al controllo del moto. Questo aspetto è particolarmente importante quando il robot deve navigare in spazi stretti o compiere manovre precise, come nel caso degli AMR dedicati al traino di carrelli industriali, ad esempio HELKO.
Le informazioni degli encoder contribuiscono anche al monitoraggio della velocità. Il sistema di controllo può utilizzarle per regolare il movimento del robot in base alle esigenze operative. Il rilevamento di un ostacolo, invece, dipende dai sensori dedicati e dalla logica di navigazione e sicurezza del sistema.
In combinazione con la configurazione del veicolo e con le informazioni provenienti dagli altri sensori, le misurazioni degli encoder contribuiscono inoltre a stimare la direzione e la traiettoria del robot. La stima dello spostamento ricavata dalla rotazione delle ruote viene comunemente chiamata odometria. Questa informazione è essenziale per garantire che il robot mantenga una traiettoria precisa e segua correttamente i percorsi pianificati.
È importante sottolineare che l’utilizzo degli encoder negli AMR richiede una corretta calibrazione e integrazione con il sistema di controllo. La precisione e l’affidabilità delle informazioni dipendono dalla loro configurazione e dal corretto funzionamento degli altri componenti. Per questo, l’installazione, la verifica periodica e la manutenzione contribuiscono a mantenere nel tempo la qualità delle misurazioni.
Il ruolo del software nella navigazione autonoma
Nei sistemi AMR industriali, il software è un elemento chiave. Utilizzando algoritmi dedicati, il software di navigazione analizza i dati provenienti dai sensori per creare o consultare una mappa dell’ambiente e determinare la posizione e l’orientamento del veicolo all’interno di questa mappa.
Il software interviene anche nella pianificazione dei percorsi e nell’adattamento del movimento alle condizioni dell’ambiente. Quando più robot operano nello stesso impianto, entra in gioco un ulteriore livello di gestione, dedicato alle missioni e al coordinamento della flotta.
Mappatura, localizzazione e pianificazione del percorso
Sulla base dei dati raccolti dai sensori, il software elabora le informazioni per ricostruire l’ambiente e identificare i possibili percorsi da seguire.
La pianificazione tiene conto di diversi fattori, come la distanza, la velocità, l’orientamento e i vincoli fisici del robot, oltre agli obiettivi specifici della missione. Nel caso di AMR dedicati al trasporto o al traino di unità di movimentazione, possono essere considerati anche i vincoli legati al carico e alle manovre necessarie per raggiungere una postazione.
Durante l’esecuzione del percorso, il software di navigazione monitora le informazioni raccolte dall’ambiente e può aggiornare la traiettoria in funzione degli ostacoli rilevati o delle variazioni del percorso. Gli algoritmi di percezione contribuiscono a riconoscere oggetti, persone e altri elementi presenti nell’area di lavoro, permettendo al robot di adeguare il movimento secondo le capacità previste dal sistema.
Le tecniche utilizzate per localizzare il robot possono variare in funzione della tecnologia adottata. Per approfondire due approcci alla navigazione naturale, lo scan matching e il feature matching, leggi anche l’articolo Navigazione naturale negli AMR: scan matching e feature matching.
Gestione delle missioni e coordinamento della flotta
Quando più AMR operano nello stesso ambiente, occorre coordinare non soltanto il movimento dei singoli veicoli, ma anche le missioni assegnate e le interazioni tra i robot.
Un sistema di gestione della flotta, spesso chiamato Fleet Management System o Mission Manager, può assegnare le missioni, gestire le priorità e coordinare il traffico in base alle esigenze operative dell’impianto.
In piattaforme come HELKO, questo livello software permette di coordinare le attività dei robot e di gestire gli spostamenti in relazione alle missioni assegnate. Per approfondire il ruolo di questi sistemi e il modo in cui intervengono nella gestione operativa, leggi anche Come il software guida una flotta AMR in ambienti produttivi reali.
Oltre alla navigazione autonoma, il software può contribuire anche alla gestione e all’ottimizzazione delle risorse energetiche del robot. Ad esempio, può pianificare percorsi efficienti per ridurre le distanze percorse e i tempi di trasferimento, oppure prevedere missioni automatiche di ricarica quando necessario.
Navigazione autonoma assistita: l’uso di elementi infrastrutturali
Oltre ai sensori e al software, per agevolare la navigazione autonoma dei robot mobili è possibile installare nell’ambiente diversi elementi infrastrutturali.
Il loro impiego dipende dalla tecnologia di navigazione adottata e dalle caratteristiche dell’applicazione. In alcune situazioni possono fornire riferimenti aggiuntivi per la localizzazione o supportare manovre che richiedono maggiore precisione.
Beacon e marker visivi
I beacon sono dispositivi in grado di fornire riferimenti aggiuntivi per la localizzazione del robot. In generale, i beacon emettono segnali rilevati dai sensori del robot, consentendo di determinare con precisione la posizione e l’orientamento dell’AMR nell’ambiente. Il loro contributo dipende comunque dalla tecnologia utilizzata, dalla disposizione dei dispositivi e dalla loro integrazione con il sistema di navigazione.
Anche marker visivi, come adesivi, catarifrangenti o segnali di riconoscimento posizionati strategicamente, possono essere utilizzati per identificare punti specifici o supportare determinate fasi della navigazione. Questi riferimenti possono essere rilevati dalle telecamere o dai sensori di visione del robot e fornire informazioni aggiuntive durante il movimento.
Riferimenti magnetici e ottici
Alcuni robot mobili utilizzano sensori magnetici per rilevare campi generati da magneti o riferimenti collocati nell’ambiente. Questi sistemi possono essere impiegati per seguire tracce magnetiche o identificare punti di riferimento lungo percorsi prestabiliti.
In altri casi, la guida può avvenire attraverso nastri ottici o marker a pavimento, rilevati da sensori dedicati. Si tratta di soluzioni che possono essere adatte ad applicazioni specifiche, mentre la navigazione naturale consente al robot di orientarsi in base alle caratteristiche dell’ambiente senza richiedere necessariamente una guida fisica lungo il percorso.
La scelta dipende anche da quanto il layout deve poter cambiare nel tempo e dal livello di flessibilità richiesto alla movimentazione.
Posizionamento preciso per l’aggancio e il docking
In alcune applicazioni si adottano sistemi ottici di supporto al posizionamento per manovre che richiedono elevata accuratezza, come l’aggancio di carrelli o l’ingresso in una docking station. Questi sistemi possono affiancare la navigazione ordinaria, fornendo un riferimento dedicato nelle fasi più delicate.
È una soluzione utile anche per gli AMR destinati al traino di carrelli industriali, dove l’avvicinamento alla posizione corretta e la ripetibilità dell’aggancio incidono sul funzionamento del processo. Un esempio è HELKO, l’AMR sviluppato da Eureka System per la movimentazione di carrelli industriali.
In configurazioni specifiche, l’ambiente può integrare anche dispositivi di segnalazione o altri riferimenti per indicare aree e punti del percorso. Questo approccio è particolarmente utile in ambienti complessi o ad alta precisione, come i magazzini o le catene di montaggio, dove alcune manovre devono essere ripetibili con tolleranze ridotte. In ogni caso, questi ausili vanno valutati in base all’applicazione e non sostituiscono i sensori e le funzioni di sicurezza previsti per il robot.
Il ruolo della connettività nei sistemi AMR
Le comunicazioni wireless e la connettività di rete svolgono un ruolo importante nell’integrazione degli AMR con i sistemi di gestione centralizzata. La rete permette di monitorare lo stato dei veicoli, inviare missioni e scambiare informazioni operative con la piattaforma che coordina la flotta.
In base all’architettura adottata, la comunicazione può coinvolgere anche altri sistemi IT aziendali, per esempio quelli utilizzati per gestire la produzione o la logistica interna. La continuità della connessione e il comportamento del sistema in caso di interruzione della comunicazione devono essere valutati in fase di progettazione, in relazione alle operazioni da svolgere.
La connettività, quindi, non coincide con la navigazione del singolo robot, ma contribuisce al coordinamento delle attività e all’integrazione della movimentazione automatizzata nei processi dell’azienda.
Conclusioni
La navigazione autonoma degli AMR si basa sull’integrazione di sensori, software e, quando necessario, ausili tecnici installati nell’ambiente. Questi elementi permettono al robot di rilevare ciò che lo circonda, stimare la propria posizione, pianificare gli spostamenti e affrontare le diverse condizioni operative.
Quando più veicoli operano nello stesso impianto, alla navigazione del singolo AMR si aggiunge la gestione delle missioni e del traffico, che deve essere progettata in funzione dei flussi da movimentare e delle interazioni con le altre attività produttive.
Non esiste un’unica configurazione valida per ogni applicazione: la scelta delle tecnologie dipende dal layout, dai carichi, dalle manovre richieste e dal livello di integrazione con i processi esistenti.