Nata nel 2004 come System Integrator, oggi Eureka System si dedica allo sviluppo di soluzioni di automazione su misura.
Anni di sviluppo di software industriale e di progetti di automazione e robotica, ci hanno portato ad acquisire competenze tecniche specifiche in molti ambiti e tecnologie, così da poter ideare sviluppare e integrare soluzioni su misura destinate ai più diversi processi produttivi.
In Eureka System sviluppiamo soluzioni su misura che nascono sempre dal software e comprendono spesso anche il design, la meccanica, e l’elettronica.
Dall’analisi tecnica, allo sviluppo software, alla messa in servizio dell’automazione: ogni progetto viene seguito con un metodo di lavoro ben consolidato.
La nostra storia è la nostra esperienza, costruita negli anni sviluppando progetti di automazione per i più diversi settori industriali.
Nel corso degli anni, Eureka System ha ampliato la propria offerta in termini di soluzioni, servizi, e tecnologie utilizzate e integrate. Questo ci ha permesso di sviluppare internamente una vasta esperienza settoriale e multidisciplinare.
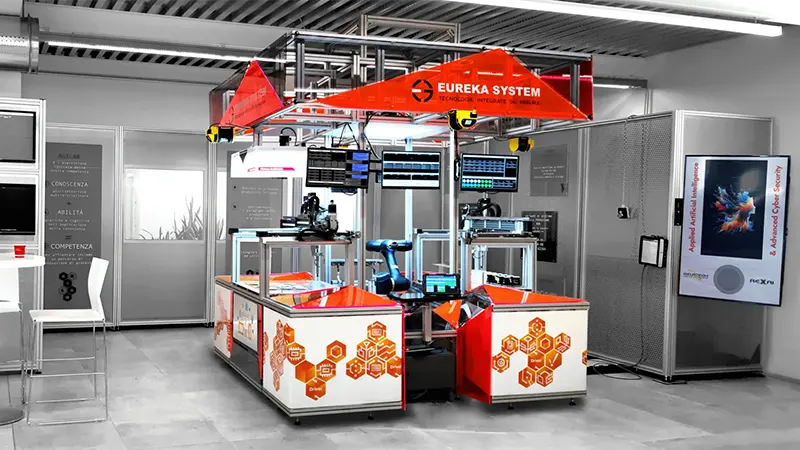
Espressione concreta delle competenze tecniche di Eureka System, AgiLAB è allo stesso tempo una showroom e un laboratorio interattivo robocentrico dedicato allo Smart Manufacturing.
Sviluppata per emulare in modo agile un processo produttivo ottimizzato in ottica 4.0, AgiLAB dimostra concretamente il ruolo del software nell’innovazione di processo.
Automatizzare la logistica di produzione con gli AMR HELKO: il caso Tecnica Group
14/10/2026
9 minuti di lettura
L'azienda cliente
Tecnica Group S.p.A. è una delle maggiori aziende specializzate nella produzione di calzature e attrezzature sportive. Nel suo stabilimento di Nagykálló, in Ungheria, il reparto Plastic Flow gestisce le fasi di lavorazione dei componenti plastici destinati alla produzione di scarponi da sci.
Prima dell’intervento, la movimentazione interna dei semilavorati richiedeva di coordinare il trasferimento delle ceste tra diverse postazioni, assicurando che ogni materiale raggiungesse la macchina corretta nel momento previsto dal programma di produzione.
Il progetto pilota sviluppato con Eureka System si inserisce in un percorso più ampio di automazione dello stabilimento. Come racconta Péter Hornyák, responsabile del reparto Plastic Flow presso il Tecnica Ski Boot Excellence Center, l’azienda aveva deciso di investire nell’automazione per migliorare la gestione dei buffer e dei flussi FIFO, rendendo più agevole il lavoro degli operatori e riducendo i costi operativi.
La necessità
L’applicazione doveva rispondere a requisiti sia logistici sia produttivi.
Il primo riguardava la continuità operativa. Il sistema doveva sostenere tre turni giornalieri di otto ore, gestendo in modo coordinato i trasferimenti tra stampaggio, tampografia e avvitatura.
Il secondo riguardava la sequenza delle lavorazioni perché le ceste dovevano raggiungere le postazioni previste in base alla pianificazione, tenendo conto della tipologia di semilavorato, della macchina di destinazione e delle priorità produttive.
A queste esigenze si aggiungeva la necessità di mantenere identificabili i materiali durante tutto il processo, guidando le operazioni degli addetti attraverso letture di barcode, conferme di presenza e indicazioni a video.
Anche le caratteristiche dei carichi influenzavano la progettazione. Il sistema doveva movimentare ceste da 1.200 × 1.000 mm, con varianti di altezza e modalità di appoggio e un peso a pieno carico fino a 250 kg. Serviva quindi una soluzione capace di gestire carichi diversi attraverso un sistema di trasporto ripetibile e adatto alle condizioni dello stabilimento.
La soluzione sviluppata
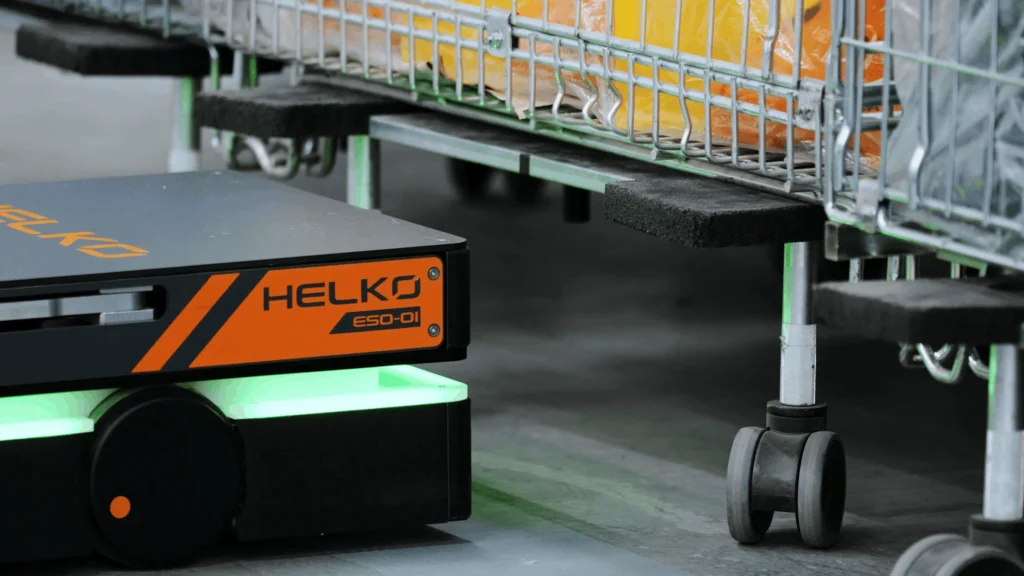
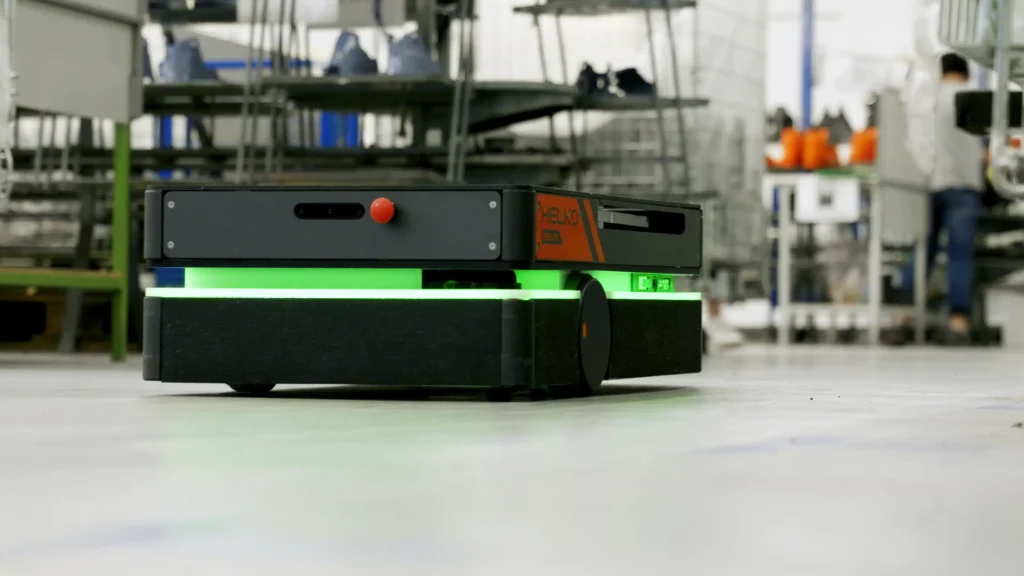
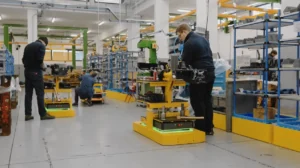
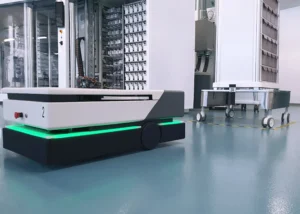
Nel 2025 Eureka System ha implementato una flotta pilota composta da 3 AMR HELKO e 100 carrelli dedicati, dimensionata per sostenere le attività previste nell’arco dei tre turni giornalieri.
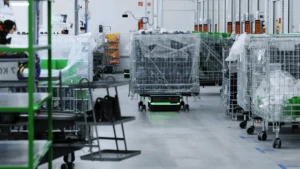
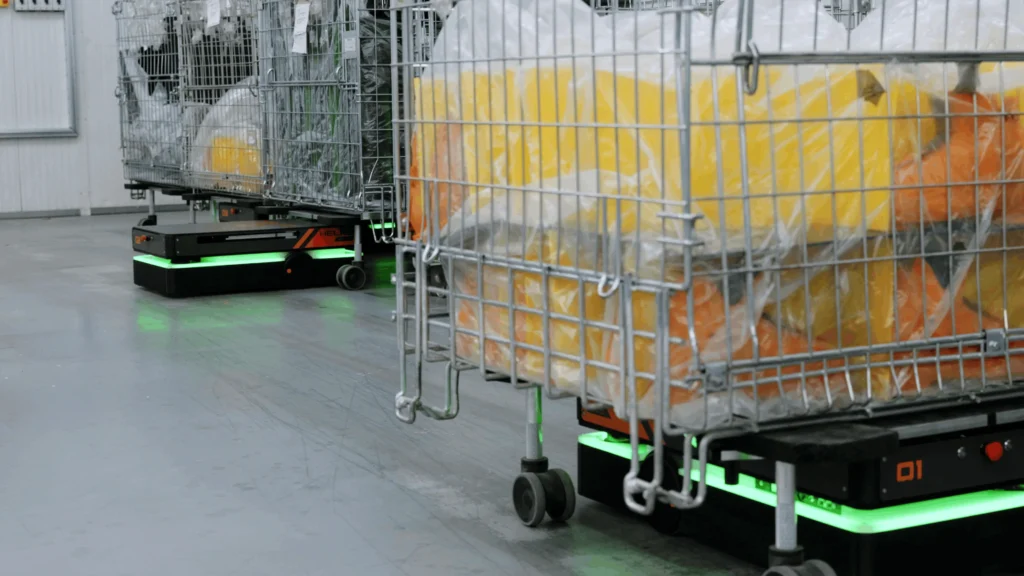
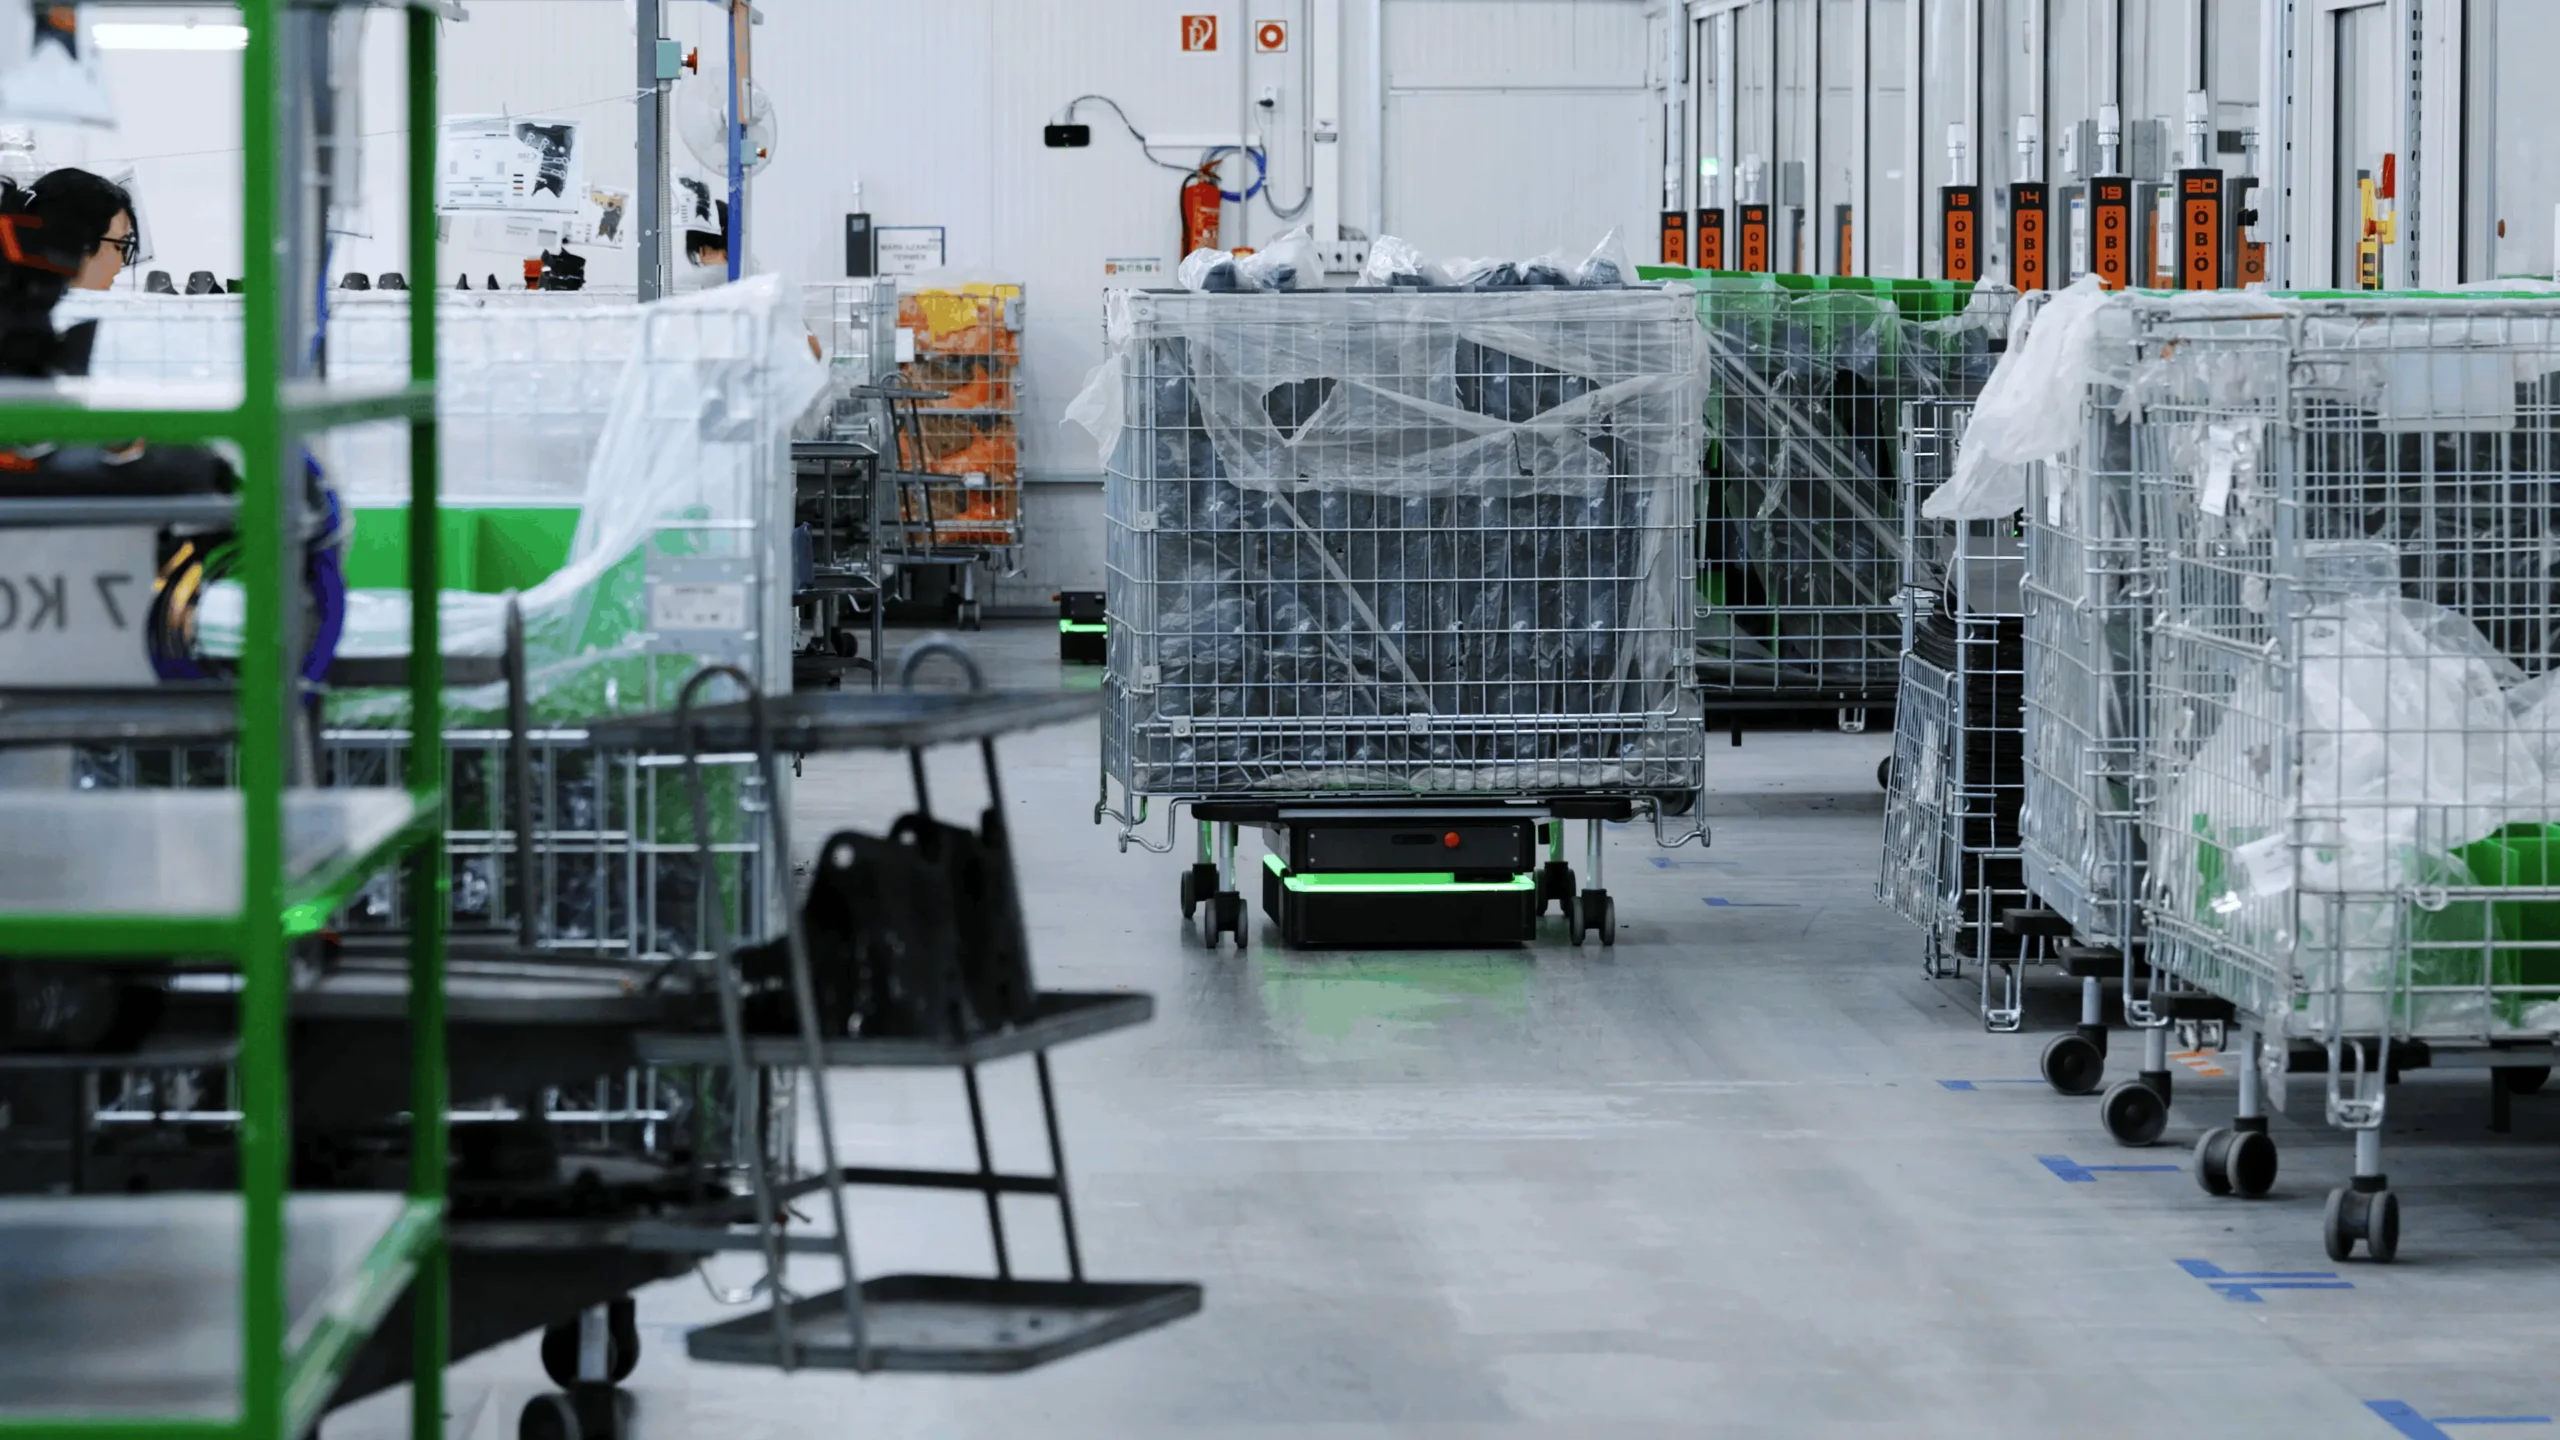
Gli AMR operano come unità motrici a guida autonoma: agganciano i carrelli, trainano le ceste verso le destinazioni assegnate e rilasciano i supporti nelle baie previste. Gestiscono inoltre il rientro dei carrelli vuoti, contribuendo a mantenere disponibili i mezzi necessari per le successive movimentazioni.
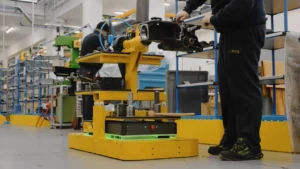
Le ceste già presenti nello stabilimento sono state adattate al nuovo sistema attraverso semplici carrelli dolly con ruote piroettanti, mentre il carico e lo scarico automatici delle ceste sui carrelli avvengono tramite baie con sollevatori.
Questa configurazione separa la funzione di trasporto da quella di supporto al carico. Gli AMR possono movimentare un parco di carrelli molto più ampio dell’effettivo numero di robot, mentre la gestione delle baie e delle aree di deposito garantisce la disponibilità dei materiali lungo il processo.
3 AMR HELKO e 100 carrelli: come funziona il flusso automatico delle ceste
Il sistema coordina le movimentazioni in base alla pianificazione produttiva e alla posizione dei semilavorati nelle diverse fasi di lavorazione.
1. Pianificazione e preparazione delle missioni
La produzione genera un file Excel contenente i dati necessari a organizzare le lavorazioni: commessa, taglia, macchine e codici bindello. Un software di gestione missioni, sviluppato da Eureka System su misura per Tecnica Group, elabora queste informazioni e associa i bindelli alle macchine sulle quali devono essere eseguite le operazioni.
Le indicazioni del Mission Manager guidano anche gli operatori nelle attività di preparazione delle ceste, mostrando a video quali materiali caricare e segnalando le eventuali priorità necessarie per rispettare la sequenza produttiva.
2. Trasporto verso la tampografia
Quando l’operatore deposita una cesta nella baia di carico, legge il barcode della postazione e quello del bindello che identifica il materiale. Il sistema registra le informazioni necessarie e avvia la missione dell’AMR.
Il robot preleva il carrello e trasporta la cesta verso la zona di ingresso della macchina di tampografia prevista dalla pianificazione: la destinazione del materiale è automatica, e deriva dalle informazioni di produzione e dalle associazioni gestite dal software.
3. Aggiornamento dell’identificazione dopo la lavorazione
Al termine della tampografia, la cesta viene posizionata nell’area di uscita con un nuovo bindello. Il sistema registra il relativo barcode insieme a quello della baia di uscita, mantenendo aggiornate le informazioni necessarie a identificare il semilavorato e a determinarne la destinazione successiva.
La movimentazione segue così l’avanzamento del processo, tracciandolo, anziché limitarsi a collegare due punti fisici dello stabilimento.
4. Instradamento verso l’avvitatura o lo scarico
La destinazione successiva dipende dalla tipologia di componente. I gambetti, ad esempio, vengono trasferiti direttamente alle baie di scarico, mentre gli scafi sono instradati verso il FIFO dell’area di avvitatura, dove prosegue la lavorazione.
Il Mission Manager coordina, in ogni caso, le priorità delle missioni e applica logiche di semaforizzazione per gestire i conflitti tra i trasferimenti e mantenere coerente l’instradamento dei materiali. A queste missioni si aggiunge il rientro dei carrelli vuoti nelle aree di carico. La disponibilità dei supporti di trasporto diventa così parte integrante della gestione del flusso produttivo.
Integrazione tra robot mobili, software e automazione di campo
Per mantenere allineate le movimentazioni con il processo produttivo, Eureka System ha sviluppato un’architettura software che collega il sistema AMR con la gestione delle missioni, le informazioni di produzione e i dispositivi installati nelle baie.
NAVARCO e Mission Manager
NAVARCO coordina la gestione della flotta e delle missioni di trasporto, mentre il Mission Manager implementa le logiche specifiche dell’applicazione per Tecnica Group: priorità operative, sequenze, associazioni tra bindelli e macchine e instradamento dei semilavorati.
Il software elabora le informazioni provenienti dalla pianificazione e le traduce in indicazioni operative; questo consente di collegare le richieste della produzione alle movimentazioni fisiche, tenendo conto dello stato delle aree e delle esigenze di ciascuna fase di lavorazione.
L’integrazione comprende inoltre il dialogo a livello IT con il sistema di gestione ODP e quello a livello OT con l’automazione di campo.
Sensori, barcode e interfacce per gli operatori
L’automazione delle baie comprende colonne sensorizzate che rilevano le condizioni operative come la presenza dei carrelli e rendono lo stato delle postazioni interpretabile sia dal sistema AMR sia dagli operatori.
L’installazione include anche indicatori luminosi, pulsantiere per le dichiarazioni operative, lettori barcode wireless e sistemi di visualizzazione che guidano la preparazione dei bindelli e le attività di carico.
La comunicazione tra il sistema AMR e l’automazione delle baie avviene attraverso una rete LAN-OT e il protocollo OPC UA.
Questi dispositivi concorrono a sincronizzare le azioni automatiche con quelle dell’operatore: il sistema può verificare le condizioni necessarie per avviare una movimentazione e registrare le informazioni che accompagnano il materiale durante il suo percorso.
I vantaggi ottenuti
Il progetto Tecnica Group mostra come la robotica mobile possa supportare la logistica interna anche quando la movimentazione deve seguire una sequenza produttiva articolata, con materiali diversi, destinazioni variabili e operazioni condivise tra persone e sistemi automatici.
L’introduzione degli AMR HELKO automatizza le movimentazioni delle ceste tra le aree produttive e le integra con la sequenza delle lavorazioni e con le operazioni svolte dagli addetti. Nell’intervista, Péter Hornyák, Plastics Flow Manager dello stabilimento, racconta sia le esigenze che hanno portato al progetto sia gli aspetti che il team ha dovuto mettere a punto durante la fase pilota.
Una movimentazione più regolare durante i tre turni
L’obiettivo iniziale era intervenire sulla gestione dei buffer e dei flussi FIFO, riducendo al tempo stesso i costi operativi. Come spiega Hornyák: «L’obiettivo del progetto era rendere molto più semplice la gestione del buffer e del FIFO. Volevamo anche ridurre i costi».
Gli AMR eseguono missioni ricorrenti tra le diverse aree, riducendo la necessità di dedicare attività manuali al traino dei carrelli e alla gestione dei trasferimenti. Il coordinamento delle missioni e il rientro dei carrelli vuoti aiutano a mantenere il flusso allineato alle esigenze della produzione.
Hornyák descrive così il cambiamento nella gestione dei semilavorati tra stampaggio e tampografia: «Il flusso dei semilavorati plastici, dall’iniezione alla tampografia, è più fluido, veloce e semplice per gli operatori».
La valutazione del responsabile riguarda anche la scelta delle velocità operative. La configurazione è stata messa a punto sulla base delle esigenze effettive del reparto, tenendo conto dei tempi delle missioni e della necessità di garantire continuità al servizio. «Abbiamo lavorato molto sui tempi e sulla velocità dei robot. Potrebbero andare molto più veloci, ma non vogliamo farlo. Questa velocità è del tutto sufficiente per noi».
Maggiore tracciabilità lungo il processo
L’associazione tra commessa, taglia, macchina e bindello permette di collegare le informazioni di produzione alle singole movimentazioni. Le letture barcode aggiornano l’identificazione dei materiali nei passaggi previsti, supportando il corretto instradamento anche quando la cesta cambia fase di lavorazione.
Le indicazioni a video e le conferme provenienti dalle baie aiutano inoltre gli operatori a eseguire le operazioni manuali richieste, con l’obiettivo di ridurre errori di destinazione, tempi di ricerca e interventi correttivi.
Gestione delle aree di deposito e delle priorità
La pianificazione delle missioni tiene conto delle destinazioni dei semilavorati e delle priorità produttive. Le logiche del Mission Manager aiutano a coordinare gli arrivi nelle aree di ingresso e uscita, gestendo il rientro dei carrelli e limitando gli accumuli che possono ostacolare il flusso.
Questa gestione è particolarmente rilevante in un processo nel quale i componenti seguono percorsi diversi in base alla tipologia e alla fase di lavorazione raggiunta. L’instradamento verso il FIFO di avvitatura o verso le baie di scarico deve restare coerente con la pianificazione e con lo stato delle postazioni.
I robot mobili e la disponibilità di informazioni aggiornate sulle ceste e sulle aree di deposito aiutano quindi a coordinare la movimentazione fisica con l’avanzamento della produzione.
Una configurazione modulare, progettata per crescere
Il rapporto tra 3 motrici e 100 carrelli offre una configurazione in cui la capacità di movimentazione può essere sviluppata per fasi. L’estensione del parco carrelli e l’introduzione di nuove missioni permettono di ampliare la copertura logistica senza dover necessariamente aumentare in modo proporzionale il numero di AMR.
La modularità del sistema AMR consente quindi di valutare gli sviluppi successivi sulla base dei dati operativi raccolti durante il progetto pilota e delle esigenze effettive della produzione.
Il lavoro congiunto per adattare l’automazione al processo
L’introduzione degli AMR ha richiesto anche una fase di adattamento delle modalità operative. Il flusso produttivo di Tecnica Group presenta caratteristiche specifiche, che il sistema ha dovuto recepire durante la messa a punto delle missioni e dell’organizzazione delle aree.
Hornyák lo racconta direttamente: «Non è stato un lavoro semplice. Gli AMR funzionano, ma il nostro flusso è diverso da quello di altre aziende. Abbiamo dovuto modificare un po’ il nostro modo di lavorare».
La collaborazione continua tra il team dello stabilimento e quello di Eureka System ha accompagnato questa fase. Il confronto quotidiano ha permesso di affrontare le criticità e individuare una configurazione più adatta alle esigenze reali del reparto.
«Il nostro team ha lavorato molto insieme al team italiano e siamo grati per il loro supporto. Siamo in contatto ogni giorno: se abbiamo un problema, possiamo chiamarli e ci aiutano».
Per Tecnica Group, il progetto HELKO rappresenta una prima fase di un percorso più ampio verso l’automazione della movimentazione interna, con l’intenzione di estendere il sistema con ulteriori robot HELKO.
«Questi robot ci rendono il lavoro molto più semplice rispetto a prima».
Questo progetto si avvicina a una tua esigenza?
Raccontaci la tua esigenza. Possiamo valutare insieme come affrontarla attraverso una soluzione progettata sulle caratteristiche del tuo processo.
Nel rispetto della natura personalizzata dei nostri progetti di Automazione, molti Use Cases sono “no-brand”. Crediamo che la trasparenza sia fondamentale, ma allo stesso tempo teniamo in considerazione la sensibilità delle informazioni e il desiderio di riservatezza espresso dai nostri clienti.
Anche se non possiamo sempre divulgare nomi o dettagli specifici, ci impegniamo a condividere le storie di successo dei nostri progetti in modo anonimo. Attraverso questi esempi, illustriamo le sfide affrontate, le soluzioni sviluppate e i risultati tangibili ottenuti in diversi settori industriali.
Restiamo in contatto
Ricevi analisi, casi reali e approfondimenti tecnici direttamente nella tua email.