La cover story pubblicata nel numero di novembre 2026 approfondisce il progetto HELKO e l’architettura Beckhoff che integra controllo, motion e safety in un sistema aperto, flessibile e scalabile.
Nel numero di novembre 2026 di Automazione News, Beckhoff Automation dedica una cover story a HELKO, il robot mobile autonomo sviluppato da Eureka System per la movimentazione di carrelli dolly in ambito industriale.
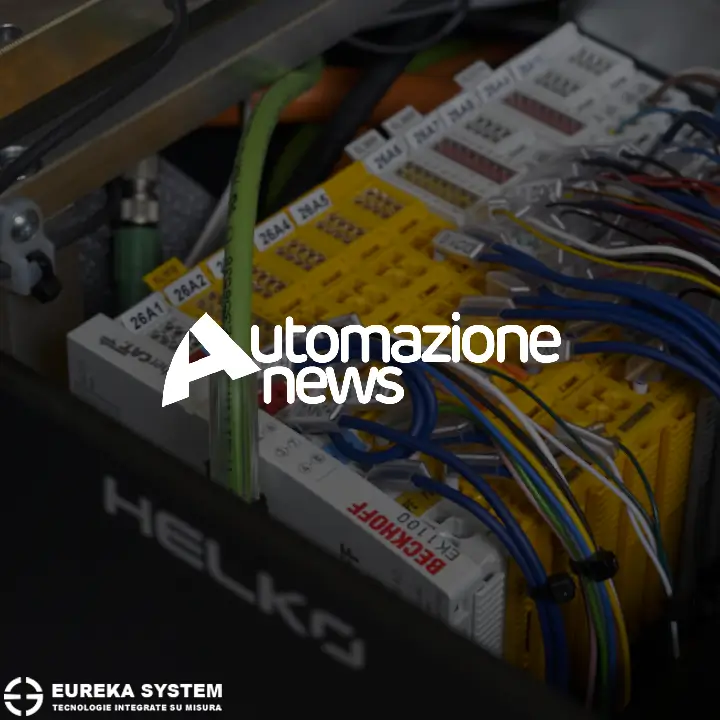
L’articolo, intitolato “Con Beckhoff la robotica mobile cambia passo”, raccoglie l’intervista di Eros Contò, CEO di Eureka System, e approfondisce le scelte tecnologiche alla base del progetto. Al centro del racconto c’è un’architettura di automazione che sfrutta la completezza della piattaforma Beckhoff e la flessibilità di TwinCAT per integrare nell’AMR HELKO funzioni di controllo, motion e sicurezza, mantenendo al tempo stesso un elevato grado di personalizzazione.
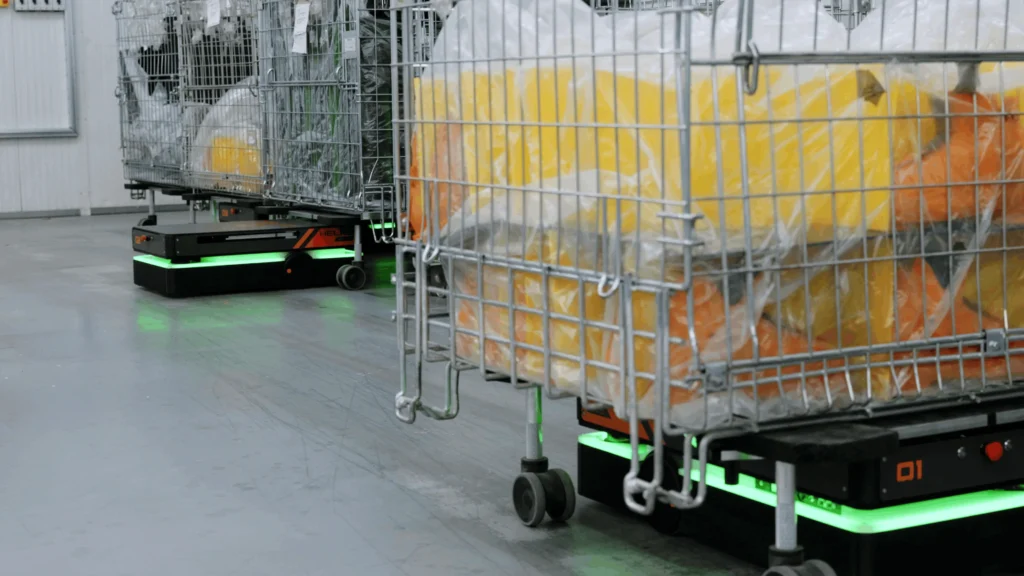
HELKO: un AMR progettato per trainare carrelli
Il progetto HELKO nasce nel 2019, all’interno del percorso di crescita tecnologica intrapreso da Eureka System nel campo dell’automazione industriale e della robotica. L’obiettivo è sviluppare una soluzione di robotica mobile adattabile a esigenze applicative differenti.
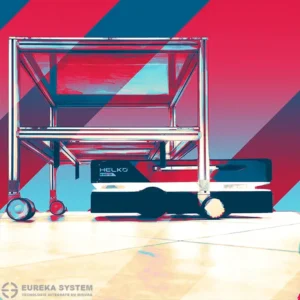
HELKO si distingue dagli AMR tradizionali per la propria architettura meccanica. Anziché trasportare il carico direttamente a bordo, il robot funziona come una motrice autonoma: aggancia e traina carrelli dolly attraverso un sistema di aggancio brevettato.
La separazione tra motrice e supporto di carico permette di utilizzare lo stesso robot con diverse unità di trasporto, adattando la configurazione alle caratteristiche del processo. Questa impostazione apre la strada ad applicazioni anche molto differenti tra loro.
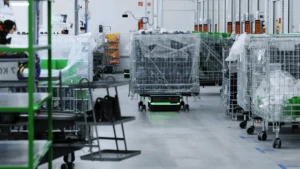
Un esempio è il progetto realizzato per Tecnica Group, nello stabilimento ungherese dedicato alla produzione di scarponi da sci. Qui tre robot HELKO movimentano circa cento ceste installate su altrettanti carrelli, lavorando in modo autonomo e pressoché continuativo.
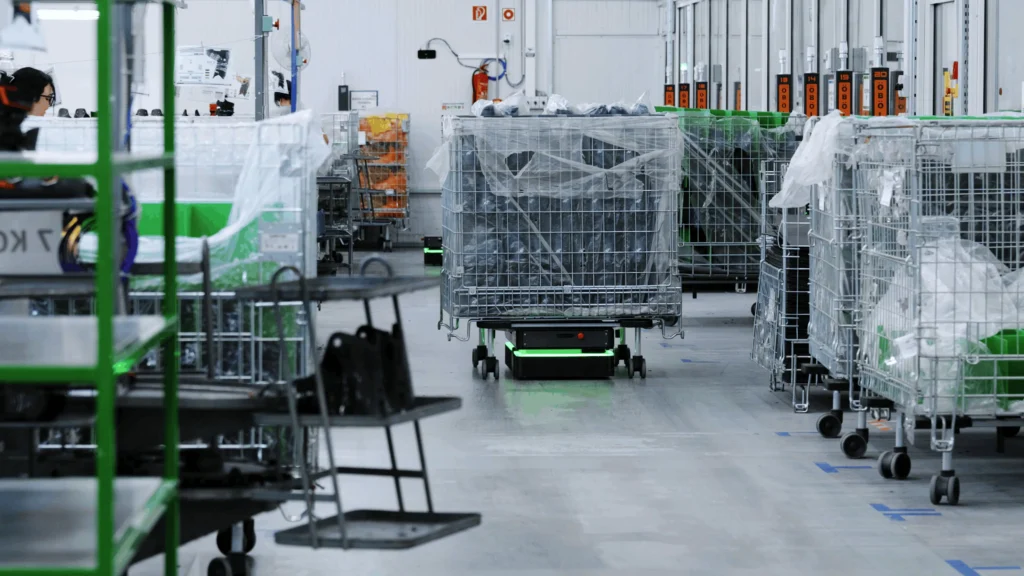
Un’altra applicazione riguarda il settore ospedaliero. Nel progetto sviluppato per Sinteco Healthcare (Gruppo Bucci), HELKO movimenta cassettiere intelligenti che contengono le terapie personalizzate per i pazienti. I robot recuperano le cassettiere da una farmacia automatica e le trasportano autonomamente verso i reparti, percorrendo corridoi e utilizzando gli ascensori della struttura.
Beckhoff: libertà di scelta nell’architettura di automazione
Per realizzare un AMR realmente personalizzabile, Eureka System aveva bisogno di un’architettura di controllo aperta, scalabile e sufficientemente completa da integrare anche funzioni specialistiche.
«Per noi Beckhoff significa libertà di scelta», racconta Eros Contò nell’intervista. La piattaforma ha messo a disposizione un insieme di componenti che permette di gestire diverse funzioni della macchina attraverso un’unica architettura di automazione.
Un esempio concreto riguarda il powertrain. HELKO utilizza batterie al litio a 48 V e motori brushless DC con encoder assoluti, gestiti attraverso azionamenti Beckhoff ELM72. Questi dispositivi permettono di integrare direttamente diverse funzioni di sicurezza, tra cui STO (Safe Torque Off) e SLS (Safe Limited Speed), utile quando il sistema deve limitare la velocità del robot in determinate condizioni operative.
Anche la segnalazione luminosa beneficia della disponibilità di moduli specifici nel catalogo Beckhoff. Un apposito driver controlla le strip LED RGB installate sul robot, che comunicano agli operatori lo stato della macchina e le sue intenzioni di movimento. Un’informazione visiva particolarmente utile quando si lavora in ambienti condivisi tra persone e sistemi autonomi.
Due livelli di elaborazione per separare controllo e navigazione
L’architettura di HELKO si basa su due livelli distinti di elaborazione, con compiti separati.
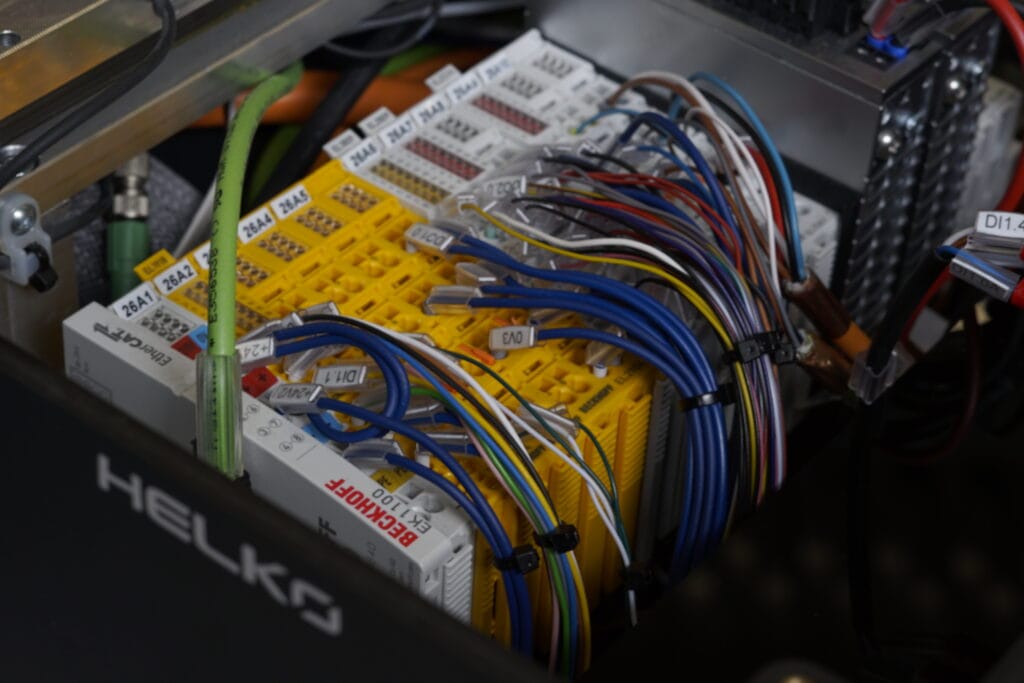
Il primo utilizza un PC industriale Beckhoff C6015, sul quale gira il runtime TwinCAT. A questo livello sono affidate le funzioni deterministiche del robot: logica di controllo, motion e safety.
Un secondo PC industriale, dotato di maggiore capacità di calcolo, gestisce invece il navigation system. Eureka System ha scelto di mantenere indipendenti i due ambienti per evitare che l’elaborazione degli algoritmi di navigazione possa interferire con il determinismo delle funzioni di controllo.
L’architettura integra anche moduli dedicati alla gestione di dispositivi e sensori. Il modulo CANopen EL6751 permette alle CPU di comunicare con il BMS delle batterie al litio. Il modulo EP3751 integra invece un accelerometro a tre assi e un giroscopio a tre assi, fornendo informazioni utili sia al controllo del robot sia alla navigazione odometrica. La disponibilità di moduli Beckhoff specifici permette quindi di integrare direttamente nell’architettura funzioni che, in altre configurazioni, potrebbero richiedere componenti e soluzioni aggiuntive.
TwinCAT e ROS 2: controllo del movimento e navigazione
Lo sviluppo software di HELKO sfrutta tecnologie differenti, ciascuna con un ruolo preciso all’interno del sistema.
L’applicazione di controllo è sviluppata in TwinCAT, utilizzando NC PTP per il motion e FSoE (Fail Safe over EtherCAT) per la gestione della sicurezza. Per la comunicazione con i sistemi esterni, l’architettura mette a disposizione i protocolli OPC UA e ADS.
Il sistema di navigazione si basa invece su ROS 2 (Robot Operating System 2). Per approfondire, vedi anche l’articolo ROS 2: cos’è Robot Operating System, il framework per eccellenza per applicazioni robotiche.
Per integrare i due ambienti, Eureka System ha sviluppato internamente librerie e codice C++, collegandoli direttamente all’architettura TwinCAT. Come spiega Contò, «TwinCAT governa logica, safety e motion. Nel controllo del movimento gestiamo gli anelli di coppia e velocità, mentre il sistema di navigazione calcola la traiettoria e genera i setpoint necessari.»
La distinzione dei compiti consente di mantenere separata l’elaborazione della navigazione dalle funzioni deterministiche, preservando al tempo stesso l’integrazione tra i diversi livelli software e hardware.
Una piattaforma flessibile, progettata per crescere
La modularità dell’architettura si riflette anche nella possibilità di dimensionare HELKO in funzione dell’applicazione. Avendo la possibilità di sostituire e customizzare l’hardware del robot, la capacità di carico di HELKO arriva tranquillamente fino a 400 kg, con diverse richieste per applicazioni con carichi nell’ordine della tonnellata.
In questi casi, l’architettura di controllo può rimanere invariata, mentre il powertrain viene dimensionato utilizzando motori e azionamenti di maggiore potenza. Questo approccio permette di affrontare esigenze applicative differenti senza dover riprogettare l’intero sistema.
La flessibilità riguarda anche il carrello trainato. Il sistema brevettato di aggancio può trasferire diversi segnali anche al carrello trasportato, compresa l’alimentazione a 48 V, trasformando un supporto inizialmente passivo in una vera unità meccatronica attiva. In un’altra applicazione AMR sviluppata da Eureka System, il carrello stesso integra infatti un proprio controllo Beckhoff, con moduli I/O e motori brushless installati a bordo. In questo modo è possibile automatizzare anche le operazioni di carico e scarico dei pezzi, estendendo le funzioni del sistema oltre la semplice movimentazione.
Una collaborazione basata sulla competenza tecnica
Il valore della ormai storica collaborazione con Beckhoff è anche direttamente legato alla capacità di individuare tecnologie concrete per rispondere a esigenze applicative specifiche.
La disponibilità di un portafoglio completo, l’attenzione verso le esigenze dei progettisti e il supporto post-vendita rappresentano elementi importanti soprattutto nei progetti complessi, in cui convivono competenze di automazione, elettronica, meccanica e sviluppo software.
È un rapporto che va oltre la fornitura di componenti e che si fonda su una vicinanza nell’approccio tecnico: la volontà di affrontare nuove sfide applicative e tradurre esigenze specifiche in soluzioni funzionanti.
Fonte: Beckhoff Automation, «Con Beckhoff la robotica mobile cambia passo», cover story pubblicata su Automazione News, n. 10, novembre 2026, pp. 90-93.