Nel mondo dell’automazione intralogistica, il confronto tra AGV e AMR è oggi più rilevante che mai. Se in passato i veicoli a guida automatizzata (AGV) rappresentavano lo standard per la movimentazione dei materiali, oggi i robot mobili a guida autonoma (AMR) stanno ridefinendo completamente il paradigma, introducendo un livello di flessibilità operativa prima impensabile.
Capire le differenze tra AGV e AMR non è solo una questione tecnica: è una scelta strategica che incide direttamente sulla produttività, sulla scalabilità e sulla capacità dell’azienda di adattarsi al cambiamento.
Qui abbiamo identificato alcune delle differenze chiave tra AMR e AGV in termini di navigazione, coordinamento, accessibilità, integrazione e sicurezza.
AGV vs AMR: una differenza che va oltre la tecnologia
Gli AMR sfidano alcuni ruoli che in passato sono stati ricoperti dai veicoli a guida automatizzata (AGV), che operano esclusivamente lungo percorsi fissi. Necessitando di infrastrutture spesso anche molto impattanti, gli AGV richiedono tempo per essere installati e possono essere più costosi da configurare, ma una volta installati, contribuiscono a un output di produzione prestabilito. Tuttavia, lo sviluppo degli AMR apre la possibilità di operare in modo diverso, introducendo maggiore flessibilità operativa nei flussi intralogistici. In un’industria sempre più orientata al modello High-Mix Low-Volume, questa differenza diventa decisiva.
La scelta per l’organizzazione tra l’implementazione di AMR, AGV o una combinazione di entrambi dipende sia dai processi di produzione sia dai requisiti dell’applicazione, oltre che dal livello di variabilità del layout e delle missioni richieste.
Se in un’azienda si sta pensando a come semplificare e automatizzare determinate operazioni di trasporto, è innanzitutto utile comprendere le differenze tra queste due alternative di automazione, molto simili tra loro.
Se è vero che AGV ed AMR servono entrambi per trasportare materiale da un punto all’altro, è anche vero che questa è l’unica similitudine tra loro. Sebbene AGV e AMR condividano casi d’uso nell’industria manifatturiera, le tecnologie sono notevolmente diverse tra loro.
Nel valutare la differenza tra queste due soluzioni per l’automazione della logistica interna, è importante notare i principali difetti della tecnologia AGV: costi elevati, inefficienza e flessibilità limitata, soprattutto in contesti produttivi moderni e in continua evoluzione.
Ci sono molte differenze tra AGV e AMR e, poiché le aziende li stanno valutando (ad esempio per le iniziative e gli incentivi Industria 4.0), è importante capire come queste differenze possano incidere sulla struttura aziendale, sia a breve sia a lungo termine.
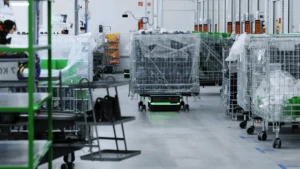
Spesso il dilemma per molte figure decisionali è se mantenere (o investire in) veicoli AGV o se considerare tecnologie più moderne, come i robot mobili (AMR), impiegati oggi anche per il traino autonomo di carrelli industriali.
Che cos’è un AGV e quando ha senso utilizzarlo
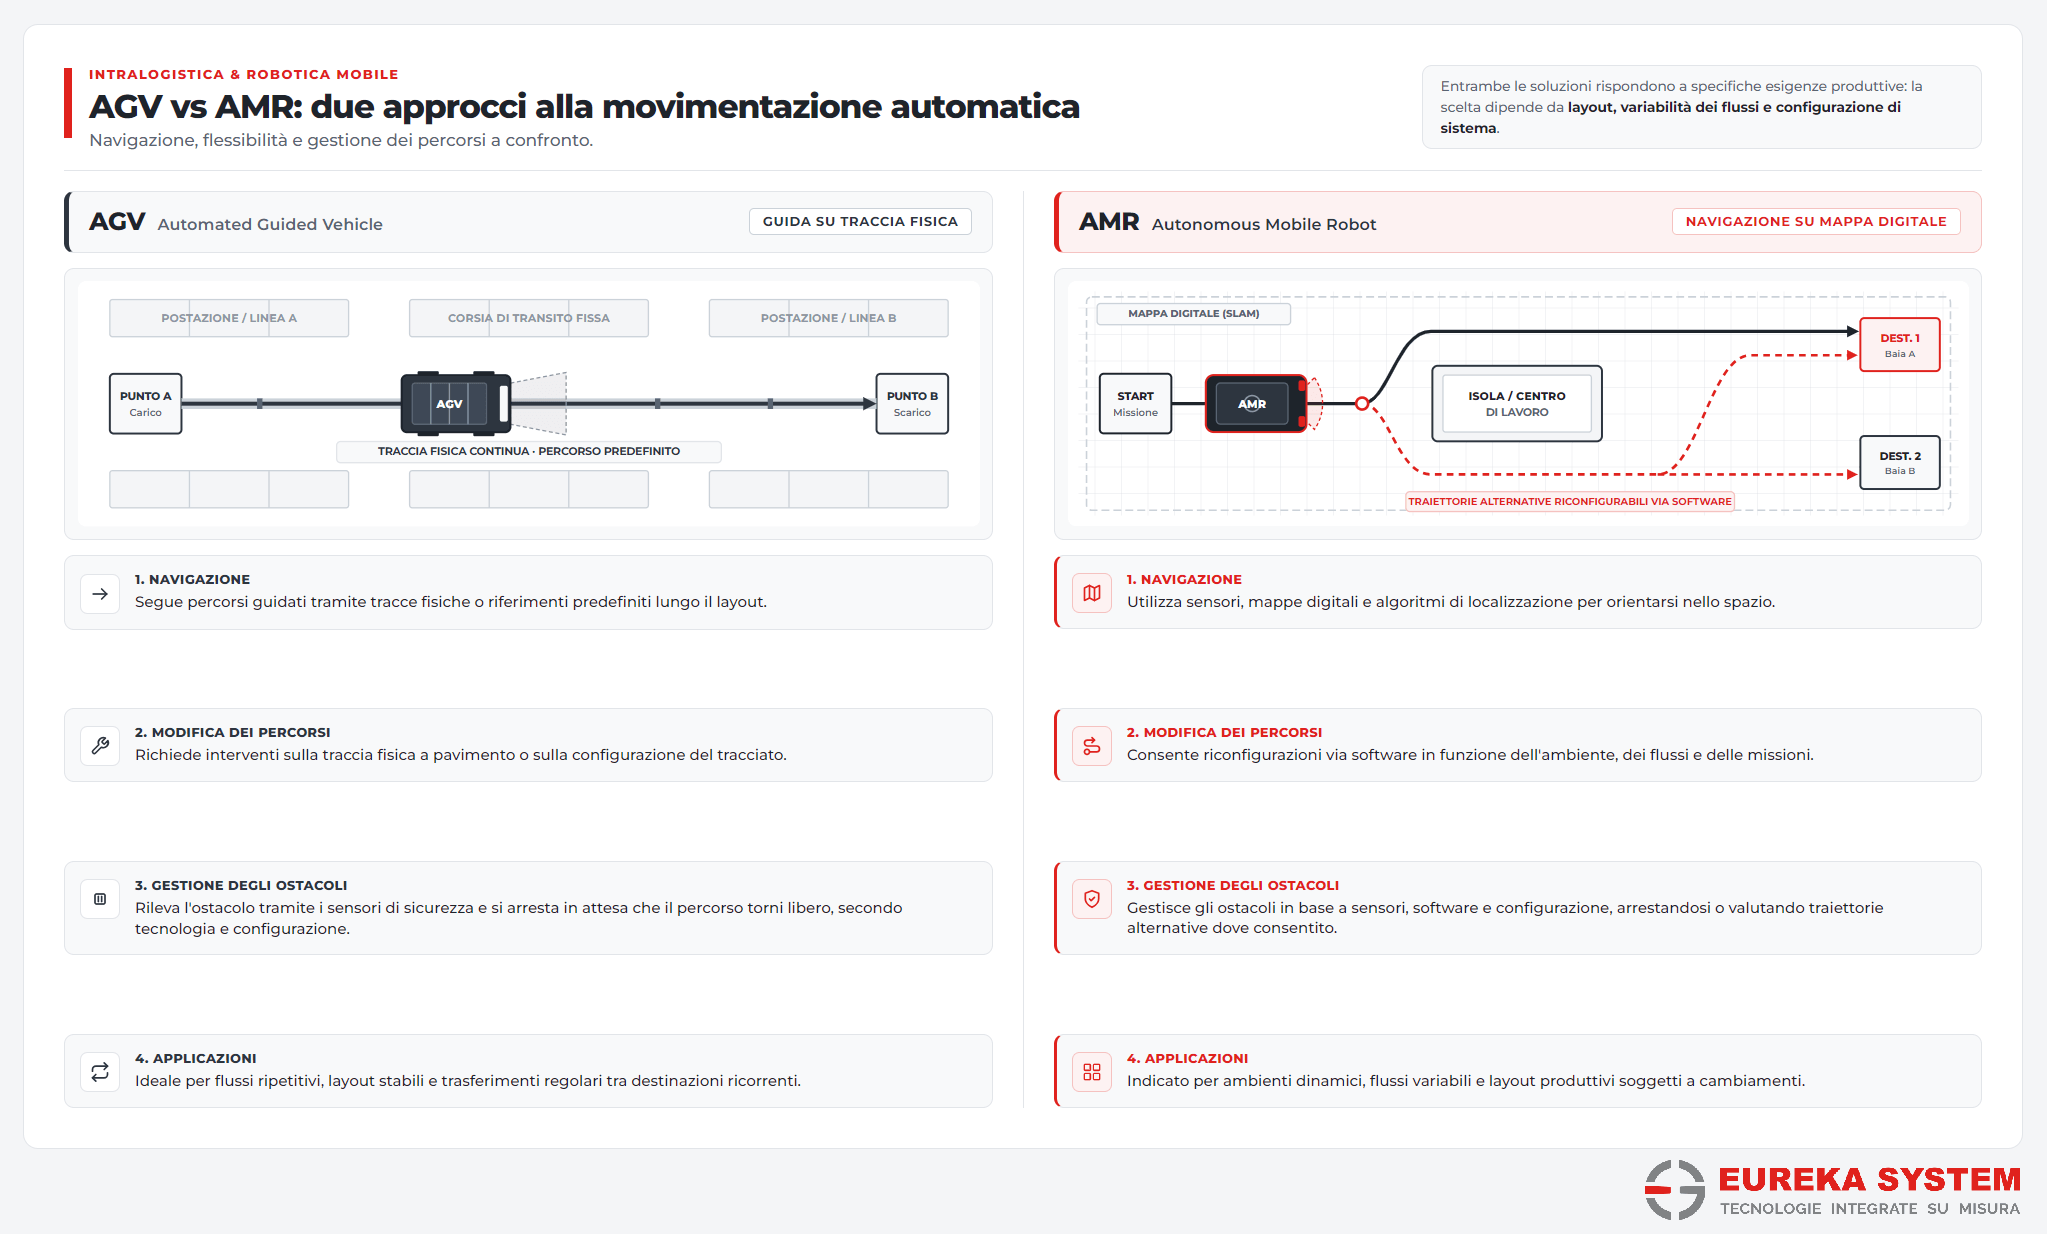
Un AGV (Automated Guided Vehicle) è un veicolo industriale programmato per seguire percorsi fissi predefiniti. A seconda della tecnologia utilizzata, può orientarsi tramite cavi, bande magnetiche, marker, riflettori o riferimenti specifici.
Questa tecnologia è particolarmente adatta ad ambienti strutturati, con flussi regolari e destinazioni ricorrenti. Una volta installato, un AGV garantisce un flusso stabile e prevedibile, ma a costo di una forte rigidità operativa. Il limite principale emerge quando il contesto cambia. Modificare un percorso AGV comporta interventi sull’infrastruttura, con tempi, costi e possibili fermi produttivi che dipendono dalla tecnologia installata.
- Navigazione: tradizionalmente guidata da strisce magnetiche o da cavi installati sopra o sotto il pavimento del magazzino.
- Tempi di installazione: richiedono l’installazione di guide di navigazione, talvolta necessitando di un rinnovamento strutturale sostanziale.
- Flessibilità operativa: la modifica dei modelli operativi dell’AGV richiede la ripetizione dell’intero processo di installazione.
- Reattività: flessibilità limitata nell’adattarsi a un ambiente in continua evoluzione o a cambiamenti nel flusso di lavoro.
Che cos’è un AMR e quali vantaggi offre
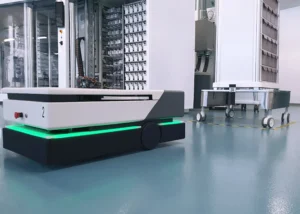
Un AMR (Autonomous Mobile Robot) è un robot mobile che utilizza sensori, sistemi di localizzazione e software di mappatura per navigare all’interno di un ambiente industriale senza dipendere da una guida fisica continua.
Il robot può utilizzare mappe digitali per raggiungere le destinazioni assegnate e pianificare il movimento in funzione degli ostacoli rilevati, dello spazio disponibile e dei vincoli operativi. In base alla configurazione, può seguire percorsi definiti oppure individuare traiettorie alternative.
Apprende il proprio ambiente, ricorda la propria posizione e pianifica dinamicamente il proprio percorso da un punto (una stazione, una base di ricarica o una destinazione all’interno dell’ambiente) a un altro, adattandosi ai cambiamenti operativi in tempo reale. Grazie a sensori, algoritmi di localizzazione e di mappatura (come il LiDAR e lo SLAM), un AMR è in grado di comprendere l’ambiente, localizzarsi autonomamente e pianificare in tempo reale il percorso ottimale.
Questo cambia completamente l’approccio all’automazione logistica.
- Navigazione: un AMR non richiede infrastrutture invasive e può essere riconfigurato tramite software. Se cambia il layout produttivo, basta aggiornare la mappa. Il software del robot utilizza tecnologie come sensori, radar e telecamere per effettuare la localizzazione e la navigazione, determinando il percorso migliore che passa per due o più punti.
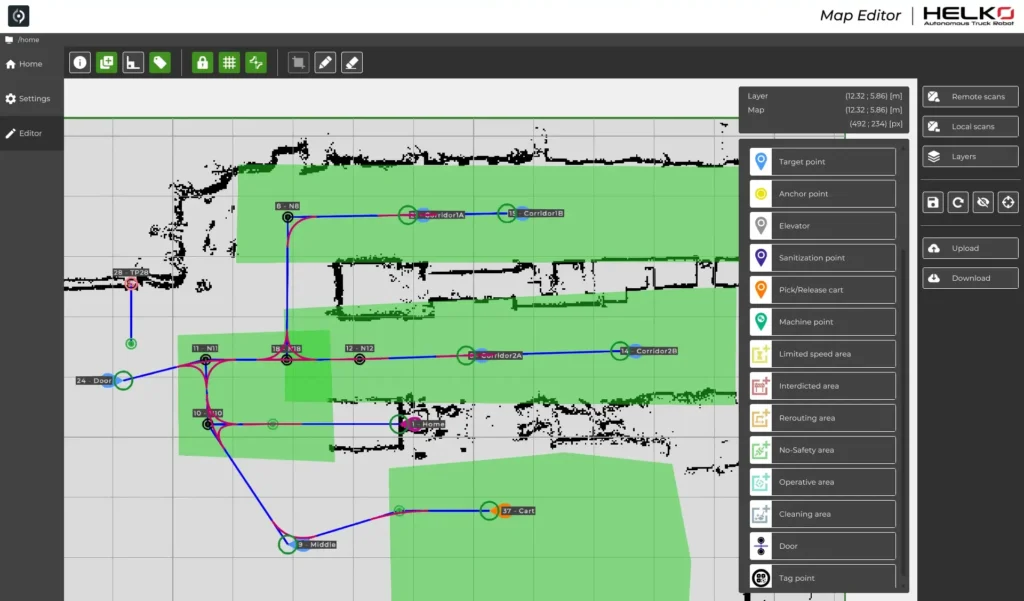
- Tempi di installazione: possono variare, ma restano sempre molto brevi, proprio grazie al fatto che gli AMR sono tecnologie dinamiche e scalabili, ottimali quando usati in flotta. È molto semplice spostarli di piano o di stabilimento, nonché cambiare i percorsi o le mappe, grazie ai software Map Editor che consentono modifiche rapide al layout di navigazione senza interventi infrastrutturali. Occorre comunque configurare le mappe, verificare l’ambiente operativo, definire le missioni e validare il comportamento del robot.
- Flessibilità operativa: il robot può pianificare e aggiornare le proprie traiettorie in funzione delle destinazioni, degli ostacoli e dei vincoli configurati. Questo permette di gestire variazioni nei flussi e nelle missioni con interventi principalmente software.
- Reattività: gli AMR rilevano ed evitano automaticamente ostacoli e percorsi bloccati per individuare il percorso migliore verso il loro punto di destinazione della missione. Oppure per motivi di sicurezza si può anche scegliere di farli semplicemente fermare in presenza di un ostacolo, in modo tale che restino in attesa che questo ostacolo venga rimosso da un operatore, a seconda delle policy operative del sito.
Sistemi avanzati come HELKO portano questo concetto ancora più avanti: non solo navigazione autonoma, ma anche integrazione completa con la logica produttiva e capacità di adattarsi a flussi dinamici, come nel caso del traino di carrelli o delle linee di assemblaggio flessibili.
Navigazione: percorsi fissi vs intelligenza dinamica
La differenza più evidente tra AGV e AMR riguarda il modo in cui si muovono.
Un AGV ha un’intelligenza di bordo minima e può eseguire solo istruzioni semplici. Segue una “traccia”: non prende decisioni, esegue istruzioni. Se incontra un ostacolo, si ferma e attende. Per navigare, ha bisogno di essere guidato da cavi, bande magnetiche o sensori, che di solito richiedono estese (e costose) modifiche alla configurazione dell’impianto, durante le quali può essere necessario interrompere la produzione. Un AGV si limita a seguire percorsi fissi, che comportano ulteriori costi e nuovi cambiamenti all’impianto, qualora debbano essere modificati.
Ciò significa che le loro applicazioni sono limitate e che un AGV esegue lo stesso compito di consegna per tutto il tempo in cui resta in servizio. I cambiamenti sono semplicemente troppo costosi e impattanti per essere economicamente sostenibili, soprattutto in contesti produttivi in rapida evoluzione. Pertanto, se l’azienda ha bisogno di modificare la produzione, la modifica può rivelarsi costosa.
Diversamente, gli AMR sono più reattivi e flessibili e in grado di adattarsi ai cambiamenti nel layout della fabbrica ed eseguire nuove operazioni senza richiedere grandi cambiamenti nel loro ambiente o risorse significative, tempo o investimenti finanziari.
L’AMR è un tipo di robot in grado di comprendere e di muoversi autonomamente nel suo ambiente. Se un AMR trova un ostacolo, può:
- rallentare;
- aggirarlo;
- ricalcolare il percorso.
Questo comportamento lo rende adatto a contesti reali, in cui l’imprevedibilità è la norma: pallet fuori posto, traffico umano, variazioni operative.
Gli AMR differiscono dai loro predecessori, i veicoli a guida autonoma (AGV), che si basano su binari o percorsi predefiniti e spesso richiedono la supervisione dell’operatore. L’AMR, al contrario, naviga usando mappe che possono essere caricate direttamente sul robot o costruite in loco autonomamente, tramite tecniche di navigazione naturale basate su sensori Lidar e algoritmi di localizzazione.
Questa capacità può essere paragonata a quella di un’auto munita di GPS, in cui viene caricata in precedenza una serie di mappe.
Una volta impostati gli indirizzi di casa e di lavoro del proprietario, il GPS genera il tragitto più breve in base a semplici coordinate di posizione. Un AMR funziona in modo simile quando le posizioni dei punti di carico e scarico vengono impostate. Gli indirizzi sono punti sulla mappa e durante lo spostamento da un punto a un altro, il sistema determina il percorso migliore, tenendo conto di ostacoli, priorità e vincoli operativi.
I robot mobili a guida autonoma (AMR) come HELKO utilizzano un sofisticato set di hardware e software, sensoristica e calcolo, per la pianificazione del percorso e della flotta, per interpretare e navigare nell’ambiente, senza vincoli di alimentazione cablata, anche in applicazioni avanzate come il traino autonomo di carrelli industriali o di unità di movimentazione elettrificate. Per approfondire questa specifica applicazione, consulta la nostra guida sui carrelli a guida autonoma e l’automazione della movimentazione interna.
Poiché gli AMR sono dotati di telecamere e altri sensori, se incontrano un ostacolo inaspettato durante la navigazione nei loro ambienti, come una scatola caduta, un pallet fuori posto o una folla di persone, adotteranno una tecnica di navigazione, come la prevenzione delle collisioni, per rallentare, fermarsi o reindirizzare il loro percorso intorno all’ostacolo e quindi proseguire la missione.
Tutto questo assicura che il flusso di materiale rimanga puntuale, ottimizzando la produttività, senza richiedere interventi manuali continui.
È anche possibile definire dove il robot può accelerare o decelerare, nonché le aree in cui è consentito andare e quelle in cui non lo è. In sistemi AMR moderni come HELKO, questi parametri possono essere configurati semplicemente tramite software, attraverso strumenti di editing della mappa e di gestione delle missioni, rendendo l’installazione adattabile nel tempo.
Reattività e flessibilità operativa: il vero punto di svolta
Se c’è un elemento che distingue davvero AMR e AGV, è la flessibilità.
Gli AGV sono progettati per fare sempre la stessa cosa, nello stesso modo. Gli AMR, invece, sono progettati per cambiare. In contesti produttivi dinamici, in cui cambiano i prodotti, i flussi e le priorità, la capacità di adattarsi diventa un vantaggio competitivo.
Con un AMR è possibile:
- modificare i percorsi senza interventi fisici;
- aggiungere nuovi punti di lavoro;
- scalare la flotta rapidamente.
Questo significa ridurre drasticamente i tempi di riconfigurazione e aumentare la resilienza del sistema.
Gli AGV, al contrario, non sono in grado di riadattare in modo intelligente il loro percorso quando incontrano ostacoli e talvolta richiedono l’intervento umano per riavviarsi, con ripercussioni dirette sulla continuità produttiva.
Gli AMR presentano numerosi vantaggi per le organizzazioni; tuttavia, implementarli in un ambiente di produzione comporta alcune sfide. La maggior parte di queste sfide è legata alla ricerca del layout ottimale del sistema AMR e alla personalizzazione del sistema robotico per soddisfare le esigenze specifiche dell’azienda.
Come nel caso dell’adattamento di qualsiasi nuova tecnologia a un ambiente industriale, dovrebbero essere stabiliti aspettative e obiettivi chiari per massimizzare l’efficacia e il ROI, soprattutto in progetti che coinvolgono flotte multi-robot o la movimentazione di carichi trainati.
Coordinamento e gestione della flotta
Un altro elemento chiave è il modo in cui i robot collaborano tra loro.
Gli AGV operano spesso in modo autonomo o con logiche di coordinamento limitate. Anche gli AGV possono essere coordinati attraverso sistemi di gestione centralizzata; le differenze riguardano soprattutto le modalità con cui il software assegna le missioni, gestisce le priorità e coordina il traffico tra i veicoli.
Gli AMR, invece, nascono per operare in flotta. Nei sistemi AMR, il Fleet Management System può utilizzare le informazioni sulla posizione e sullo stato dei robot per assegnare le missioni e gestire i flussi in modo dinamico. Le funzionalità disponibili dipendono dall’architettura del sistema e dal livello di integrazione implementato.
I robot mobili impiegati in una singola struttura possono quindi comunicare tra loro a livello di flotta per ottimizzare il traffico, evitare collisioni e ingorghi e aumentare l’efficienza operativa. Quando si passa dalla valutazione della singola unità alla progettazione di una flotta, occorre considerare anche il carico di lavoro, i tempi ciclo, i turni e le strategie di ricarica. Nell’approfondimento come dimensionare una flotta di AMR analizziamo le variabili che determinano il numero di robot necessari.
Un sistema AMR completo e integrato come HELKO è in grado di comunicare non solo con sistemi di produzione e PLC, ma anche con i gestionali di produzione o con altri sistemi di livello superiore (MES/MOM, WMS, ecc.). Questo integra in modo efficiente il processo produttivo con la logistica degli AMR ed è un’ottima soluzione IIoT per automatizzare il processo, senza richiedere infrastrutture rigide come quelle degli AGV tradizionali. Questo consente di collegare direttamente la logistica alla produzione, trasformando gli AMR in un elemento attivo del processo decisionale.
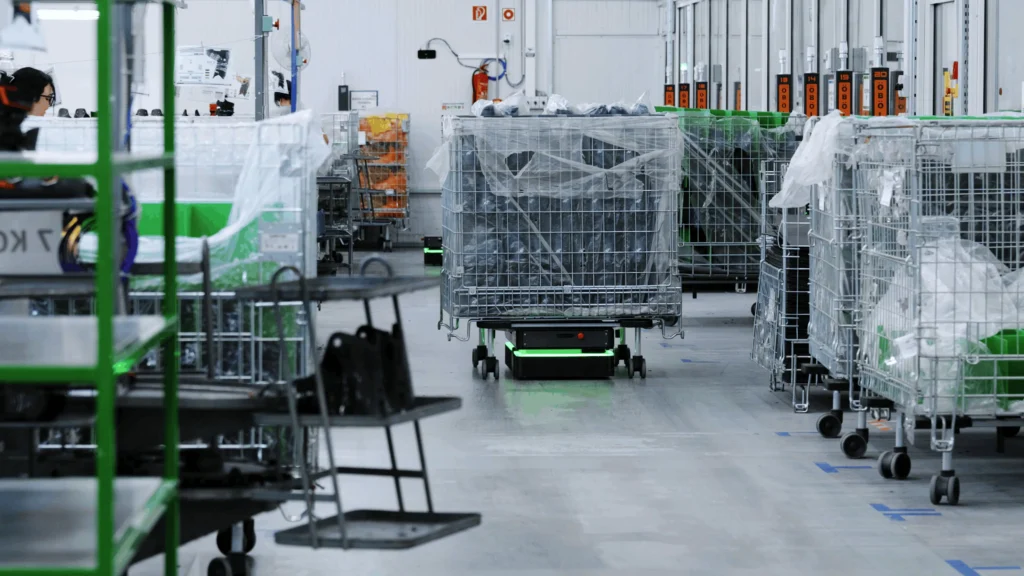
Un esempio concreto è il progetto realizzato per Tecnica Group, nello stabilimento ungherese di Nagykálló. La flotta pilota comprende 3 AMR HELKO e muove 100 carrelli, con missioni coordinate in funzione delle sequenze produttive e delle priorità di lavorazione. Il sistema collega così la movimentazione fisica dei materiali alle informazioni generate dalla produzione. Approfondisci il progetto di automazione della logistica interna realizzato per Tecnica Group.
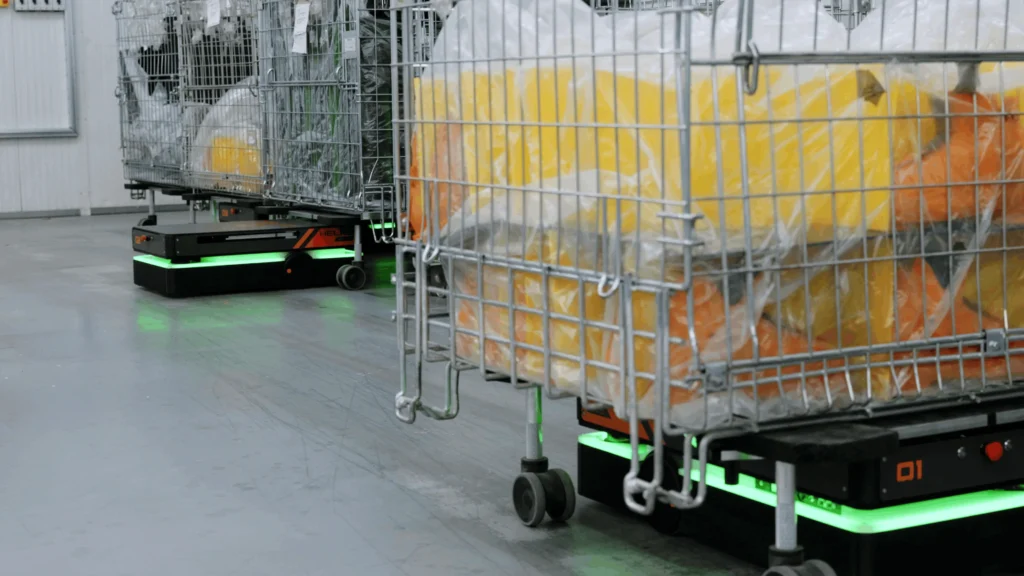
Questa capacità consente alle aziende di esercitare il pieno controllo del robot e delle sue funzionalità. Piuttosto che venire limitati dalla mancanza di flessibilità delle infrastrutture richieste dagli AGV, le aziende possono facilmente re-impiegare i robot stessi in nuove conformazioni di percorso e di flotta, seguendo l’evoluzione delle proprie necessità in modo da ottimizzare la produzione anche in ambienti molto dinamici.
Gli AMR si adattano facilmente ad agili modelli produttivi, in stabilimenti di tutte le dimensioni. Se la linea di produzione subisce modifiche, è sufficiente caricare la nuova mappa nell’AMR o permettergli di crearne una, in modo che possa essere impiegato immediatamente per nuovi compiti, riducendo i tempi di fermo e i costi di riconfigurazione. La flessibilità degli AMR è fondamentale per il moderno settore manifatturiero, che richiede agilità e rapidità nel caso in cui sia necessario apportare modifiche ai prodotti o alle linee di produzione.
Accessibilità e facilità di utilizzo
Un aspetto spesso sottovalutato riguarda l’adozione.
Gli AGV richiedono un’installazione e una gestione più tecniche. Quando gli AGV consegnano i materiali dai loro depositi ai punti di consegna, i percorsi sono in genere in cemento (spesso letteralmente). Questo rigoroso sistema di guida e la definizione del percorso vincolano il produttore a quel percorso specifico e a quei punti fissi di ritiro o di consegna.
Gli AMR, al contrario, sono progettati per essere utilizzati anche da operatori non esperti, grazie a interfacce intuitive e a un elevato livello di automazione. Gli AMR, infatti, utilizzano un software di mappatura, il cosiddetto Map Editor, in cui è possibile definire una miriade di percorsi e un sistema di gestione della flotta che determina il percorso ideale per una consegna o un ritiro, in base alle condizioni operative del momento.
Quando i robot lavorano in flotta, il coordinamento richiede un livello software che gestisca l’assegnazione delle missioni, le priorità e la sincronizzazione tra i mezzi. Puoi approfondire come funziona un Mission Manager per una flotta AMR e quale ruolo svolge nell’integrazione con i processi produttivi.
Questa autonomia operativa rende gli AMR molto più flessibili degli AGV, che sono limitati a seguire una linea fissa, di solito installata sul pavimento. Un AMR, invece, ha bisogno solo di semplici modifiche software per adattarsi a nuove missioni, in modo che il robot possa eseguire una varietà di compiti in posizioni diverse, compiendo piccoli aggiustamenti per rimanere al passo con le esigenze della produzione in ambienti in continua evoluzione.
I compiti di un AMR possono essere controllati manualmente tramite l’interfaccia del software di gestione delle flotte, oppure si può affidarsi a una configurazione delle missioni gestita dal sistema MES, che gestisce automaticamente la priorità degli ordini e l’assegnazione dei robot ai compiti per i quali sono più indicati, in base al loro stato e alla loro posizione. Una volta stabilita una missione, non c’è bisogno che il lavoro del robot sia coordinato dal personale, che può quindi concentrarsi su compiti di maggiore valore che contribuiscono al successo dell’azienda, migliorando anche l’efficienza complessiva del reparto logistico.
Sicurezza e collaborazione uomo-robot
La sicurezza sul lavoro è un requisito centrale in qualsiasi progetto di movimentazione automatica.
Sia AGV sia AMR devono operare nel rispetto delle condizioni di sicurezza definite per il veicolo e per l’intera applicazione. La valutazione deve considerare il robot, il carico trasportato, i percorsi, le velocità di movimento, le aree condivise con gli operatori e le possibili interazioni con altri mezzi e macchinari.
Gli AMR possono integrare sensori e funzioni di sicurezza che consentono di rilevare persone e ostacoli, ridurre la velocità o arrestare il movimento. In alcune configurazioni possono anche pianificare una traiettoria alternativa, quando le condizioni dell’ambiente e le logiche di sicurezza lo consentono.
La possibilità di condividere gli spazi con gli operatori dipende dalla progettazione dell’applicazione e dalle misure di protezione adottate. Un AMR non è automaticamente un robot collaborativo: occorre definire distanze di sicurezza, zone operative, limiti di velocità e procedure di interazione in funzione dei rischi specifici.
Una corretta integrazione consente di organizzare la movimentazione automatica all’interno degli ambienti produttivi, riducendo le interferenze e rendendo più controllabili le interazioni tra persone e robot.
Quando scegliere AGV e quando AMR
Non esiste una risposta unica: dipende dal contesto.
Gli AGV restano una soluzione valida in ambienti altamente standardizzati e stabili.
Gli AMR diventano la scelta ideale quando:
- il layout cambia frequentemente;
- la produzione è variabile;
- serve scalabilità;
- è richiesta l’integrazione con i sistemi IT/OT.
Bisogna dire che nella maggior parte dei contesti industriali moderni, queste condizioni sono sempre più la norma.
Conclusioni
Il confronto tra AGV e AMR non riguarda solo una tecnologia, ma un approccio all’automazione.
Gli AMR portano numerosi vantaggi: possono trovare la strada verso la loro destinazione riconoscendo ed evitando gli ostacoli. I robot mobili autonomi possono essere utilizzati anche da lavoratori senza precedenti conoscenze o esperienze di robotica e possono svolgere compiti noiosi, ripetitivi e pericolosi per l’uomo.
D’altra parte, gli AGV sono progettati per operare in un ambiente altamente strutturato, seguendo compiti prestabiliti. La scelta per l’organizzazione, se implementare un sistema di AMR o AGV, dovrebbe essere determinata dal loro processo di produzione e dai requisiti specifici, nonché, ad esempio, se le linee di produzione sono stabilite o suscettibili di cambiamenti, e dal livello di flessibilità richiesto nel medio-lungo periodo.
Se l’azienda cambia raramente, in termini di prodotti, flussi di lavoro operativi o forza lavoro, allora un AGV potrebbe essere una buona scelta.
Tuttavia, la maggior parte delle aziende oggi vede rapidi cambiamenti nel flusso dei materiali, nelle stazioni di lavoro o nel catalogo dei prodotti, e tutti questi cambiamenti richiedono l’uso di tecnologie dinamiche, flessibili e scalabili che possano adattarsi e evolvere in parallelo all’azienda.
Gli AMR sono collaborativi e flessibili per restare al passo con le opportunità future che si presentano alle operazioni di produzione e di magazzino. Possono evitare gli ostacoli e alleggerire i lavoratori dai compiti di trasporto ripetitivi o stancanti, in modo che questi possano concentrarsi su lavori più appaganti e di maggiore valore aggiunto. Soluzioni AMR avanzate come HELKO dimostrano che la robotica mobile può andare oltre il semplice trasporto, diventando parte integrante del sistema produttivo, capace di adattarsi ai cambiamenti e di sostenere la crescita dell’azienda nel tempo.