Classificazione cronologica: le generazioni dei robot
Una classificazione storica suddivide i robot in generazioni, in base all’evoluzione dei sistemi di controllo, della sensoristica e delle capacità di interazione con l’ambiente.
Questa suddivisione è utile per comprendere lo sviluppo della robotica, ma non costituisce una classificazione tecnica universale: i confini tra le generazioni possono cambiare a seconda delle fonti e dei criteri utilizzati.
Prima generazione: robot programmabili
I primi robot industriali erano progettati per eseguire operazioni ripetitive secondo sequenze prestabilite. Il loro comportamento dipendeva da programmi rigidi e da condizioni operative relativamente prevedibili. Una caratteristica peculiare di questi robot è il forte rumore che producevano quando i loro bracci si scontravano con i fermi meccanici costruiti per limitare il movimento degli assi.
La capacità di adattarsi ai cambiamenti dell’ambiente era limitata. In molte applicazioni, la posizione dei pezzi e le condizioni di lavoro dovevano essere definite con precisione, perché il sistema non disponeva della sensoristica necessaria per reagire autonomamente a tutte le variazioni.
Per quanto riguarda gli attuatori, quasi tutti i robot di prima generazione utilizzavano attuatori pneumatici ed erano controllati da una sorta di “porte logiche” che fungevano da regolatori automatici. Tali porte logiche erano fondamentalmente camme che attivavano valvole pneumatiche o relè che controllavano elettrovalvole.
Questi robot hanno rappresentato un passaggio importante nell’automazione industriale, permettendo di ripetere operazioni con maggiore regolarità e di ridurre l’intervento manuale nei compiti più ripetitivi.
Seconda generazione: controllo dei movimenti e programmabilità
Con l’evoluzione dei sistemi di controllo e l’introduzione di servomotori più sofisticati, i robot hanno acquisito una maggiore capacità di controllare i movimenti e seguire traiettorie definite.
La programmazione è diventata più flessibile, consentendo di modificare le sequenze operative e adattare il comportamento del robot a differenti esigenze produttive. Questa evoluzione ha ampliato le possibilità di impiego della robotica industriale, rendendo più accessibili operazioni che richiedevano movimenti coordinati e una maggiore precisione nell’esecuzione.
Per quanto riguarda la diagnostica, i robot della seconda generazione non erano molto performanti, in quanto gli unici rapporti diagnostici che potevano produrre erano quelli relativi ai guasti, segnalati tramite spie luminose, senza alcun suggerimento relativo alla causa del guasto che veniva quindi demandata all’operatore.
Terza generazione: sensoristica e interazione con l’ambiente
L’integrazione di sensori e sistemi di elaborazione ha permesso ai robot di utilizzare informazioni provenienti dall’ambiente per modificare il proprio comportamento.
La visione artificiale, per esempio, può essere impiegata per identificare un oggetto, stimarne la posizione e correggere i movimenti necessari per prelevarlo. Anche la programmazione offline e gli strumenti di simulazione hanno ampliato le possibilità di progettazione e configurazione delle applicazioni.
Il robot non esegue più soltanto una sequenza definita in anticipo: in applicazioni opportunamente progettate, può utilizzare i dati acquisiti per adattare alcune operazioni alle condizioni effettive.
Quarta generazione: robot connessi e sistemi integrati
L’evoluzione della robotica ha portato a sistemi sempre più integrati con le macchine, i sensori e i software presenti nello stabilimento.
La robotica collaborativa, la visione artificiale, la connettività industriale e la robotica mobile sono alcuni degli ambiti che hanno ampliato le possibilità applicative. Le tecnologie disponibili consentono di progettare sistemi in grado di scambiare informazioni, reagire a determinate condizioni operative e coordinare attività differenti.
Non si tratta, però, di caratteristiche presenti in tutti i robot contemporanei. Il livello di autonomia, la capacità di interazione e le modalità d’integrazione dipendono dalla tecnologia adottata e dalla progettazione della singola applicazione.
Quinta generazione: intelligenza artificiale e robotica
L’intelligenza artificiale sta ampliando le possibilità di percezione, interpretazione delle informazioni e pianificazione dei compiti. In ambito robotico, la ricerca si concentra anche su sistemi capaci di apprendere da dati ed esempi, riconoscere situazioni variabili e adattare alcune operazioni.
L’espressione “robot di quinta generazione” viene talvolta utilizzata per descrivere questa evoluzione, ma non identifica una categoria tecnica universalmente riconosciuta. La presenza dell’intelligenza artificiale non implica, inoltre, che un robot sia in grado di operare senza supervisione o di risolvere autonomamente qualsiasi problema.
In ambito industriale, l’adozione di queste tecnologie deve tenere conto dell’affidabilità, della ripetibilità dei risultati, della gestione delle anomalie e dei requisiti di sicurezza del sistema.
Classificazione dei robot per morfologia
Uno dei criteri più utilizzati per classificare i robot industriali è la morfologia, cioè la struttura meccanica e la disposizione degli assi che ne determinano i movimenti.
La morfologia influenza lo spazio di lavoro, la velocità, la precisione, la capacità di carico e le operazioni che il robot può eseguire. Per questo motivo è un criterio particolarmente utile quando si deve individuare la tecnologia più adatta a un processo produttivo.
Le principali tipologie comprendono:
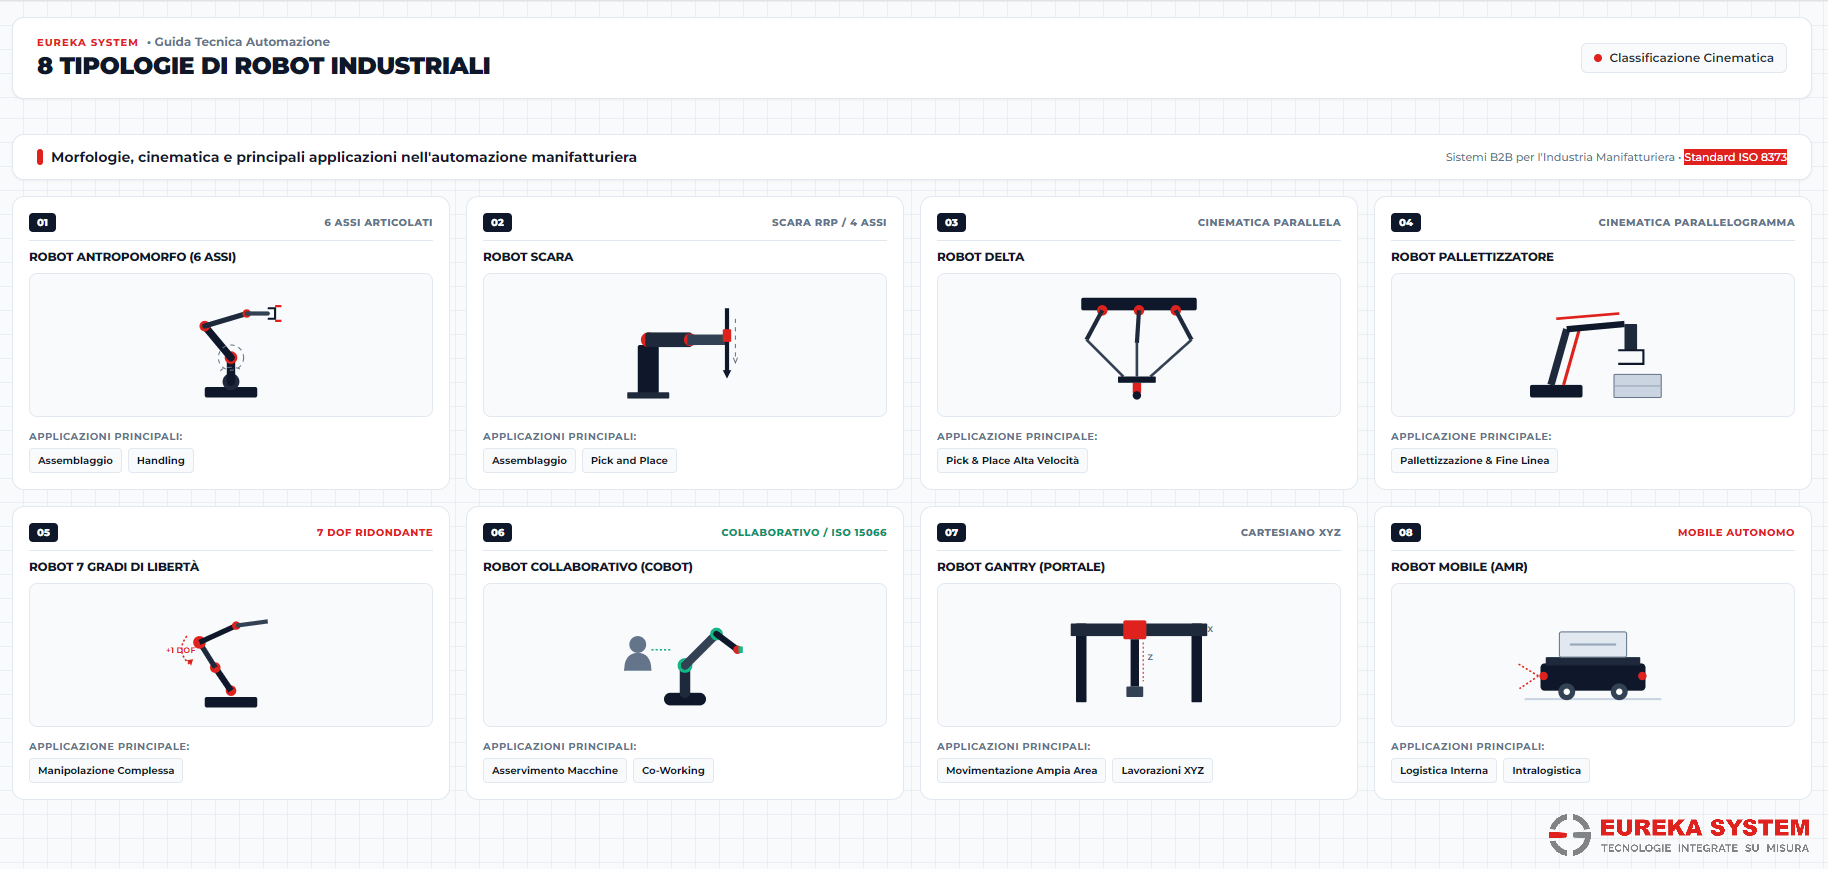
- Robot cartesiani: si muovono lungo assi lineari generalmente disposti secondo le coordinate X, Y e Z. Sono utilizzati in applicazioni di movimentazione, asservimento macchine, assemblaggio e posizionamento.
- Robot antropomorfi: hanno una struttura articolata che richiama quella di un braccio umano. I modelli a sei assi offrono un’elevata flessibilità nei movimenti e possono essere impiegati per saldatura, manipolazione, verniciatura e assemblaggio.
- Robot SCARA: sono progettati per movimenti rapidi su un piano e per operazioni di assemblaggio e movimentazione che richiedono precisione e cicli brevi.
- Robot Delta: utilizzano una struttura cinematica parallela che consente movimenti molto rapidi. Sono frequenti nelle applicazioni di picking e smistamento ad alta velocità.
- Robot a portale o Gantry: si muovono lungo assi lineari sostenuti da una struttura a ponte o a portale. Sono adatti a movimentazioni su aree estese, handling e operazioni che richiedono corse ampie.
- Robot mobili AMR: sono piattaforme robotiche capaci di spostarsi autonomamente nell’ambiente di lavoro, secondo le funzionalità di navigazione e i vincoli previsti dal sistema. Vengono impiegati soprattutto per la movimentazione dei materiali e la logistica interna.
Queste categorie non sono tutte definite secondo lo stesso criterio meccanico: i robot mobili, per esempio, si distinguono per la capacità di spostarsi nell’ambiente, mentre cartesiani, antropomorfi, SCARA e Delta sono classificati principalmente in base alla struttura cinematica.
Per approfondire le differenze tra le tipologie e capire quali possono essere adatte a diverse applicazioni, leggi anche l’articolo 8 tipi di robot industriali da conoscere e come scegliere.
Classificazione dei robot per applicazione
Un altro criterio riguarda il compito che il robot è destinato a svolgere. In ambito industriale, la stessa tipologia meccanica può essere utilizzata per operazioni molto diverse, a seconda della configurazione, degli utensili installati e del software di controllo.
Tra le principali applicazioni troviamo:
- Manipolazione e asservimento macchine: carico e scarico di pezzi, trasferimento di componenti e alimentazione di macchine utensili.
- Assemblaggio: posizionamento e unione di componenti, avvitatura e altre operazioni di montaggio.
- Saldatura e lavorazioni: esecuzione di traiettorie controllate per saldatura, taglio e altre lavorazioni automatizzate.
- Controllo qualità e ispezione: utilizzo di sensori e sistemi di visione per individuare difetti, verificare dimensioni o controllare la conformità dei prodotti.
- Logistica e movimentazione: trasporto di materiali, gestione dei carichi e collegamento tra reparti produttivi e aree di stoccaggio.
- Pallettizzazione e fine linea: organizzazione dei prodotti su pallet, movimentazione dei colli e preparazione delle unità di carico.
La classificazione per applicazione aiuta a partire dal problema produttivo anziché dalla tecnologia. Per esempio, un’operazione di picking può essere realizzata con un robot Delta, un antropomorfo o un altro sistema, a seconda della velocità richiesta, della geometria dei prodotti e delle condizioni di lavoro.
Robot industriali, robot collaborativi e robot mobili: quali differenze?
Oltre alla morfologia e all’applicazione, i robot possono essere distinti in base alle modalità con cui operano e interagiscono con l’ambiente.
Robot industriali tradizionali
Sono utilizzati per automatizzare operazioni produttive e possono lavorare ad alta velocità e con elevata ripetibilità. In molte applicazioni vengono installati in celle delimitate da protezioni, dimensionate in base alla valutazione dei rischi e alle caratteristiche del sistema.
La configurazione dipende dall’operazione da svolgere, dalla portata, dallo spazio di lavoro e dai requisiti di sicurezza.
Robot collaborativi o cobot
I robot collaborativi sono progettati per consentire determinate forme di interazione con le persone all’interno di uno spazio di lavoro condiviso.
La collaborazione effettiva dipende dal robot, dall’utensile, dal processo e dalle condizioni operative. La presenza di un cobot non elimina automaticamente la necessità di valutare i rischi o di adottare misure di protezione: velocità, forze, geometrie, attrezzature e modalità d’uso devono essere considerate nella progettazione dell’applicazione.
Per approfondire le differenze pratiche tra robot tradizionali e collaborativi, consulta Cobot vs Robot industriali: quale scegliere per il tuo layout produttivo.

Robot mobili autonomi (AMR)
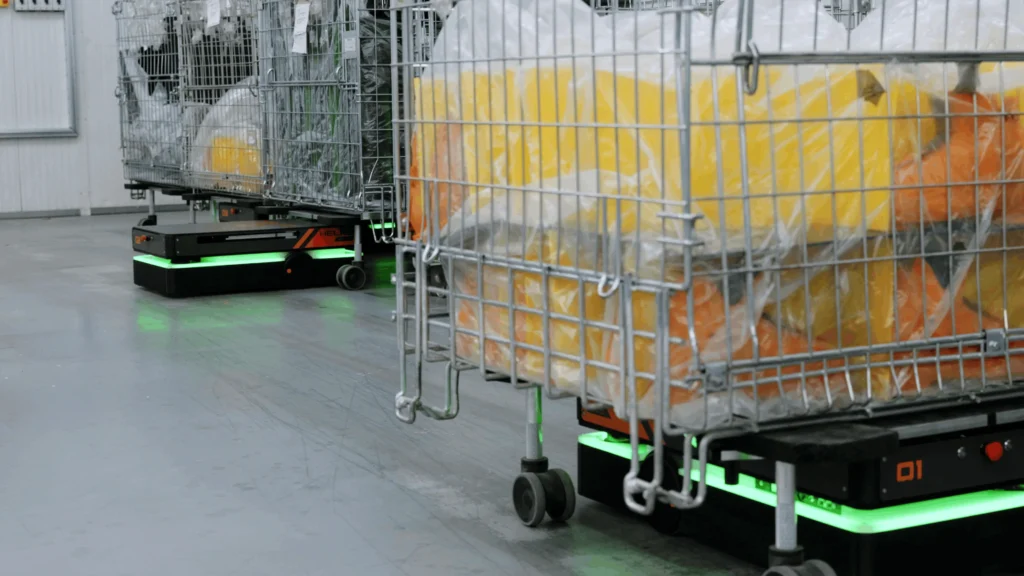
Gli Autonomous Mobile Robot sono robot progettati per spostarsi nell’ambiente di lavoro utilizzando sistemi di navigazione e sensori che consentono loro di determinare i movimenti in funzione delle condizioni rilevate.
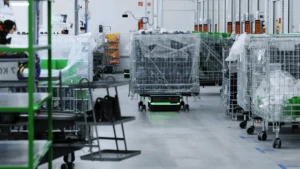
Nell’industria vengono impiegati per automatizzare il trasporto di materiali, semilavorati, carrelli e altri supporti logistici. Possono essere integrati con sistemi di gestione della flotta e con software aziendali per coordinare le missioni in base alle esigenze della produzione.
La mobilità rappresenta un criterio distinto dalla morfologia del manipolatore: un sistema può essere mobile e, allo stesso tempo, integrare un braccio robotico.
Per approfondire l’inserimento della robotica mobile nei processi industriali, vedi anche l’articolo Tipologie e modalità di integrazione dei sistemi AMR.
Come scegliere la tipologia di robot più adatta a un processo industriale?
Conoscere le classificazioni è utile, ma la scelta di un robot deve partire dalle caratteristiche dell’applicazione e dagli obiettivi che si vogliono raggiungere.
Prima di selezionare una tecnologia, è opportuno valutare:
- Operazione da automatizzare: quale attività deve svolgere il robot e quali risultati sono richiesti?
- Carico e dimensioni: quale peso deve movimentare e quali sono le dimensioni dei pezzi o dei materiali?
- Precisione e ripetibilità: quali tolleranze deve rispettare il processo?
- Velocità e ciclo di lavoro: quali sono i tempi richiesti e quante operazioni devono essere eseguite?
- Spazio disponibile: quale area di lavoro è accessibile e quali vincoli impone il layout?
- Variabilità del processo: quanto cambiano prodotti, posizioni, sequenze e volumi?
- Integrazione: con quali macchine, sensori, sistemi di controllo e software aziendali deve comunicare?
- Sicurezza: quali rischi derivano dall’applicazione e quali misure devono essere previste per proteggere operatori e impianto?
La scelta non riguarda soltanto il robot, ma il sistema nel suo complesso: utensili, sensori, software di controllo, interfacce con le macchine e dispositivi di sicurezza concorrono al risultato finale.
La robotica industriale per Eureka System
Eureka System sviluppa soluzioni di automazione industriale su misura e integra robot di differenti tipologie e produttori, tra cui FANUC, Comau, Yaskawa, Stäubli e Doosan.
L’approccio parte dall’analisi del processo produttivo e delle sue esigenze. Siccome non crediamo nell’approccio “taglia unica”, non offriamo prodotti a catalogo, ma scegliamo sempre la tecnologia più adatta all’applicazione studiandone preliminarmente le esigenze specifiche. In base all’applicazione, possono essere integrati robot antropomorfi, cartesiani, SCARA, collaborativi e sistemi di robotica mobile, insieme al software necessario per coordinare le operazioni e interfacciare la soluzione con gli impianti esistenti.
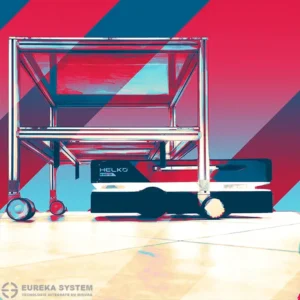
Una particolarità è il nostro approccio alla robotica mobile, di cui HELKO è l’applicazione più esemplare, caratterizzato da un forte team tecnico interno in grado di offrire soluzioni AMR interamente sviluppate su misura, dall’hardware al software. In questo modo il robot può essere integrato in progetti che richiedono il coordinamento di più robot e sistemi, la gestione delle missioni e il collegamento con i sistemi aziendali.
Per approfondire le tipologie di robot e le soluzioni di automazione che Eureka System può integrare, visita la pagina dedicata ai sistemi robotici fissi e mobili su misura.