State cercando un robot industriale, ma non sapete ancora quale tipo sia più adatto al vostro processo?
Ci sono diversi tipi di robot tra cui scegliere e la soluzione più adatta dipende dall’applicazione. Conoscere le principali tipologie aiuta a orientarsi tra tecnologie, caratteristiche e possibilità di utilizzo, ma la scelta non può fermarsi alla morfologia del robot.
Carico, velocità, precisione, spazio disponibile, ciclo di lavoro e flessibilità richiesta sono solo alcuni degli elementi da valutare.
In questa guida vediamo 8 tipi di robot industriali, con le loro caratteristiche principali e le applicazioni in cui vengono utilizzati più frequentemente.
Prima di scegliere: perché “un robot” non basta
Come molti produttori, potreste trovarvi semplicemente a pensare: “Dobbiamo aggiungere un robot alle nostre operazioni”.
È sicuramente una buona idea migliorare determinati processi con un robot industriale per automatizzare operazioni ripetitive o difficili da gestire manualmente. Ma dire che serve “un robot” è un po’ come dire che serve “una nuova macchina CNC”: non è ancora abbastanza specifico per prendere la decisione migliore.
Le differenze tra i vari tipi di robot, infatti, possono essere significative.
Un robot antropomorfo può essere adatto a operazioni che richiedono elevata flessibilità. Un robot Delta può invece essere più indicato per attività di pick and place ad alta velocità. Un AMR risponde a un problema completamente diverso, legato alla movimentazione autonoma dei materiali.
La domanda corretta, quindi, non è soltanto “quale robot acquistare?”, ma “quale tecnologia è più adatta al processo che voglio automatizzare?”
Quanti tipi diversi di robot esistono?
Esistono diversi modi per classificare i robot.
Si possono distinguere in base al settore di utilizzo, alla funzione, alla morfologia o alle caratteristiche del sistema. Di conseguenza, esistono numerose tipologie e sottocategorie.
Per un’azienda manifatturiera, però, la classificazione più utile è spesso quella morfologica, perché permette di collegare la struttura del robot al tipo di movimento e quindi alle applicazioni possibili.
Un altro modo comune di classificare i robot è in base al loro settore:
- Robot industriali utilizzati, ad esempio, in produzione.
- Robot di servizio, che hanno un contatto diretto con l’uomo e sono utilizzati in settori come la sanità e la vendita al dettaglio.
- Robot logistici utilizzati per spostare i prodotti.
- Robot educativi, utili per migliorare l’apprendimento in contesti educativi, ad esempio nei corsi e nei laboratori STEM degli istituti tecnici o scientifici.
In questo articolo ci concentriamo sui principali tipi di robot industriali.
Cosa dice la norma ISO 8373 sui robot?
Per parlare di robot in modo preciso è utile fare riferimento anche alla terminologia standard internazionale.
La ISO 8373:2021, Robotics Vocabulary, definisce i principali termini utilizzati nel settore della robotica. La norma considera il robot come un meccanismo azionato e programmabile, con un certo grado di autonomia, capace di muoversi nel proprio ambiente per svolgere compiti previsti. La distinzione tra robot industriale e robot di servizio dipende dall’applicazione prevista.
Per il contesto industriale, la ISO 8373 definisce il robot industriale come un manipolatore automatico, riprogrammabile e multifunzionale, programmabile su tre o più assi e utilizzabile in applicazioni di automazione industriale. La definizione comprende sia robot fissi sia robot mobili.
Questo chiarisce anche un aspetto importante: non tutte le categorie utilizzate nella pratica industriale sono classificazioni normative autonome. Un robot può essere descritto in base alla morfologia, alla funzione o al modo in cui viene impiegato.
Le otto tipologie presentate di seguito sono quindi una classificazione pratica, pensata per collegare le caratteristiche del robot alle applicazioni industriali più comuni.
Nota: ISO 8373:2021 è l’edizione pubblicata attualmente, ma ISO ha già avviato la revisione della norma e una nuova edizione, ISO/DIS 8373, è in fase di sviluppo.
8 tipi di robot industriali
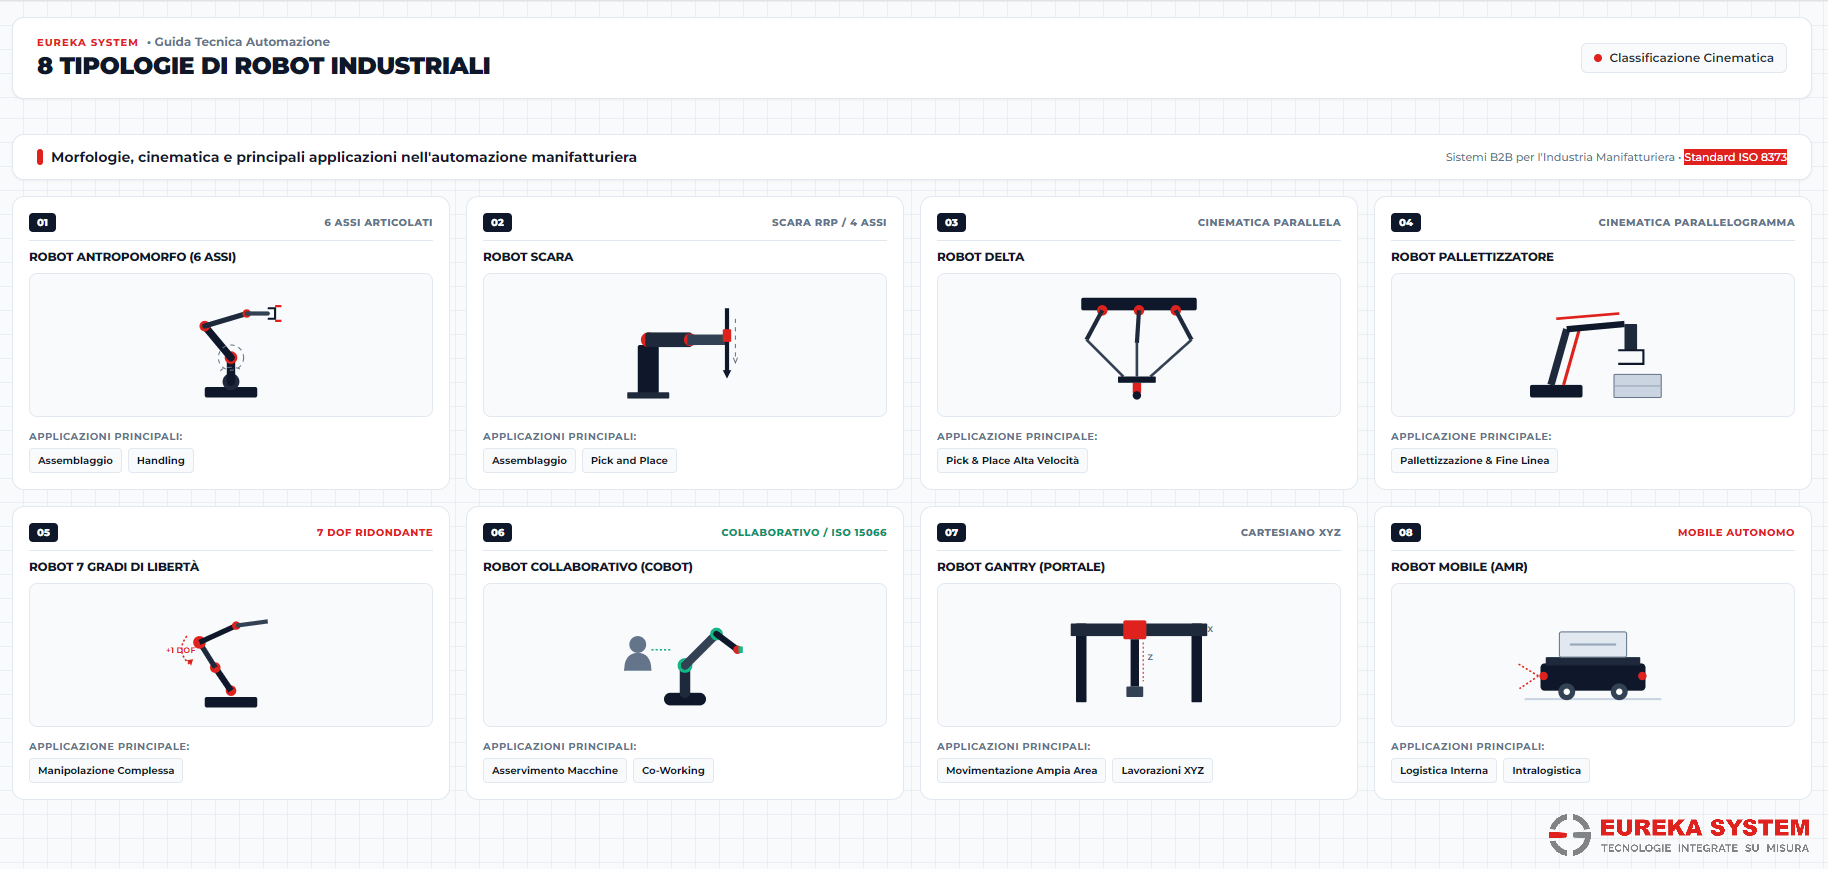
Un modo comune e utile per confrontare i diversi robot industriali è suddividerli nelle seguenti otto tipologie.
1. Robot antropomorfo industriale a 6 gradi di libertà
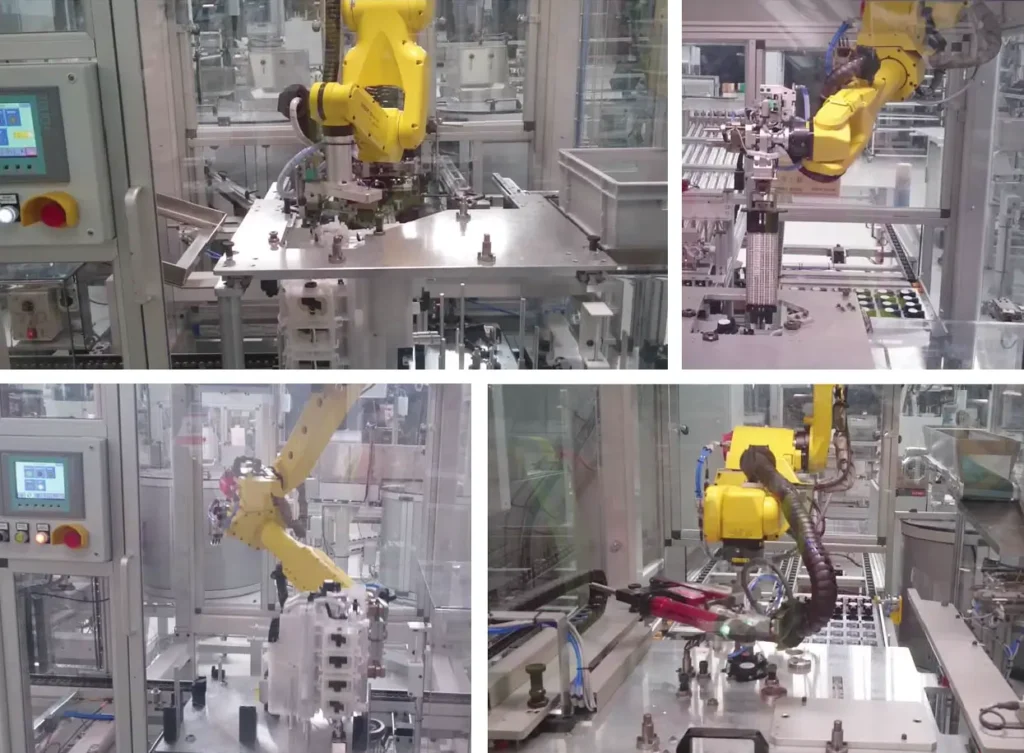
Il braccio robotico antropomorfo a 6 gradi di libertà è probabilmente la tipologia più conosciuta di robot industriale.
È costituito da un manipolatore articolato con sei giunti, generalmente rotanti, che permettono di orientare il tool di presa in modo molto flessibile.
Grazie ai numerosi gradi di libertà, può essere utilizzato per una vasta gamma di compiti. Le applicazioni tipiche comprendono handling, assemblaggio, saldatura, lavorazioni meccaniche, asservimento delle macchine e imballaggio.
La sua flessibilità lo rende interessante soprattutto quando il processo richiede movimenti complessi o quando il robot deve poter essere riutilizzato per applicazioni differenti. In Eureka System integriamo da anni robot antropomorfi di diversi produttori e li inseriamo in sistemi di automazione progettati in funzione dell’applicazione.
2. Robot SCARA
I robot SCARA, acronimo di Selective Compliance Assembly Robot Arm, sono spesso utilizzati per attività di assemblaggio, pick and place e altre operazioni che richiedono velocità e precisione.
Una caratteristica distintiva degli SCARA è la conformità selettiva, che permette al robot di essere flessibile su alcuni assi e più rigido su altri.
Sono particolarmente indicati per applicazioni ripetitive nelle quali i movimenti seguono sequenze ben definite.
3. Robot Delta
I robot Delta sono progettati soprattutto per applicazioni di pick and place ad alta velocità. La loro struttura cinematica parallela consente di raggiungere velocità elevate in operazioni come il prelievo e lo smistamento di prodotti su nastri trasportatori.
Per questo trovano impiego soprattutto quando la produttività richiesta è molto elevata e i carichi da movimentare sono compatibili con le caratteristiche del robot.
4. Robot per la pallettizzazione
I robot di pallettizzazione vengono classificati principalmente in base alla loro area di applicazione: la pallettizzazione. Sono progettati per movimentare prodotti e disporli sui pallet secondo schemi definiti, spesso alla fine di una linea produttiva o di confezionamento.
La configurazione meccanica è generalmente ottimizzata per garantire robustezza e velocità nelle operazioni di movimentazione dei carichi. La principale differenza meccanica dei robot di pallettizzazione è che di solito hanno solo 5 gradi di libertà; l’ultimo DoF è parallelo al pavimento e due dei loro giunti sono accoppiati per una maggiore resistenza.
La scelta dipende quindi non soltanto dal numero di pezzi da pallettizzare, ma anche dal peso del prodotto, dal formato, dalla velocità della linea e dal layout della cella.
5. Robot con ridondanza cinematica
Un robot con ridondanza cinematica è un manipolatore che dispone di più gradi di libertà di quelli strettamente necessari per svolgere un determinato compito. Un esempio è un robot manipolatore a 7 gradi di libertà.
La maggiore libertà di movimento può essere utile per gestire configurazioni complesse, evitare determinate singolarità e distribuire meglio i movimenti del robot nello spazio di lavoro.
Questa tipologia trova applicazione soprattutto quando la geometria del processo o i vincoli dello spazio richiedono un livello di flessibilità maggiore rispetto a un manipolatore standard.
6. Robot collaborativo o cobot
Un robot collaborativo, o cobot, è progettato per applicazioni nelle quali robot e operatori lavorano in prossimità, nel rispetto dei requisiti di sicurezza previsti per l’applicazione.
I cobot sono diventati sempre più diffusi perché possono essere utilizzati in applicazioni che richiedono flessibilità e frequenti cambi di configurazione. Le applicazioni più frequenti comprendono, tra le altre, assemblaggio, asservimento macchina, movimentazione, etichettatura, controllo qualità e pick and place.
La scelta di un cobot non dipende però soltanto dalla sua capacità di lavorare vicino alle persone. Bisogna valutare anche carico, velocità, utensile, spazio disponibile, modalità di interazione e requisiti di sicurezza della specifica applicazione.

7. Robot Gantry
A prima vista, i robot Gantry possono ricordare una gru a ponte.
La differenza è che questi sistemi possono essere programmati e controllati come veri e propri robot industriali, seguendo traiettorie definite in funzione del processo.
I Gantry trovano applicazione in numerosi contesti, dal pick and place alla movimentazione, dalle operazioni di ispezione all’asservimento di altri sistemi robotici. In alcune configurazioni possono inoltre lavorare insieme a manipolatori articolati, ampliandone l’area di lavoro.
8. Robot mobili AMR
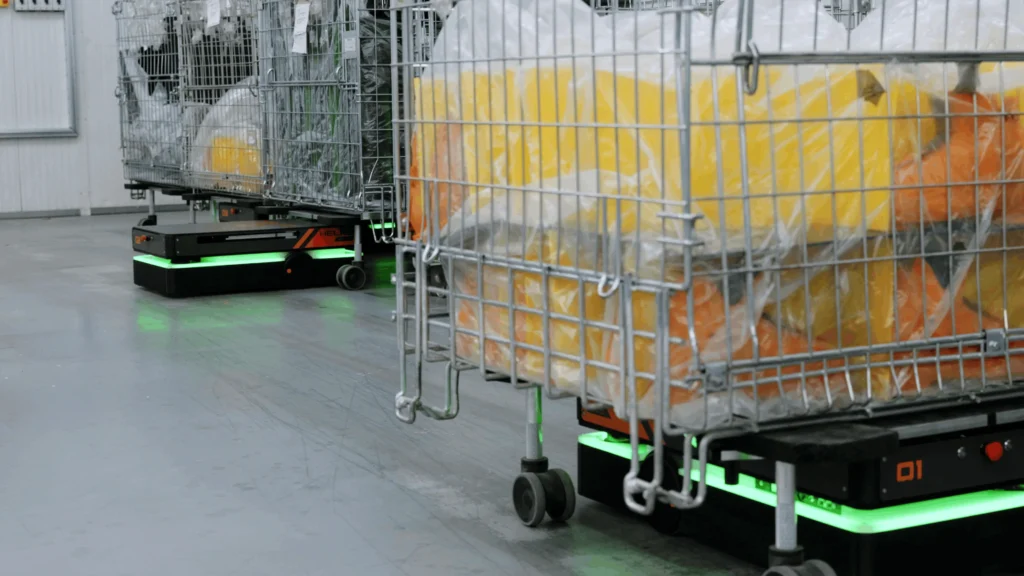
Un Autonomous Mobile Robot, AMR, è un robot mobile in grado di muoversi e navigare autonomamente all’interno dell’ambiente di lavoro. Grazie a sensori e software di navigazione, può rilevare l’ambiente circostante, evitare ostacoli e raggiungere destinazioni definite senza seguire necessariamente un percorso fisso.
Gli AMR vengono utilizzati in diversi settori industriali per attività quali la movimentazione dei materiali, l’asservimento delle linee, il trasporto tra reparti e la logistica interna.
A differenza delle altre tipologie descritte in questo articolo, l’AMR non è principalmente un manipolatore. Il suo compito è spostarsi nello stabilimento e trasportare carichi o supportare flussi logistici. Per questo, nel suo caso, diventano particolarmente importanti il layout, i flussi di movimentazione, le destinazioni, il sistema di gestione della flotta e l’integrazione con i sistemi produttivi.
Eureka System sviluppa soluzioni AMR gestibili in flotta e integrate con i sistemi aziendali.
Come scegliere il robot giusto per un processo produttivo?
La chiave per trovare il robot industriale giusto è partire dall’applicazione. Prima di confrontare i modelli disponibili, conviene definire che cosa deve fare il robot e in quali condizioni dovrà lavorare.
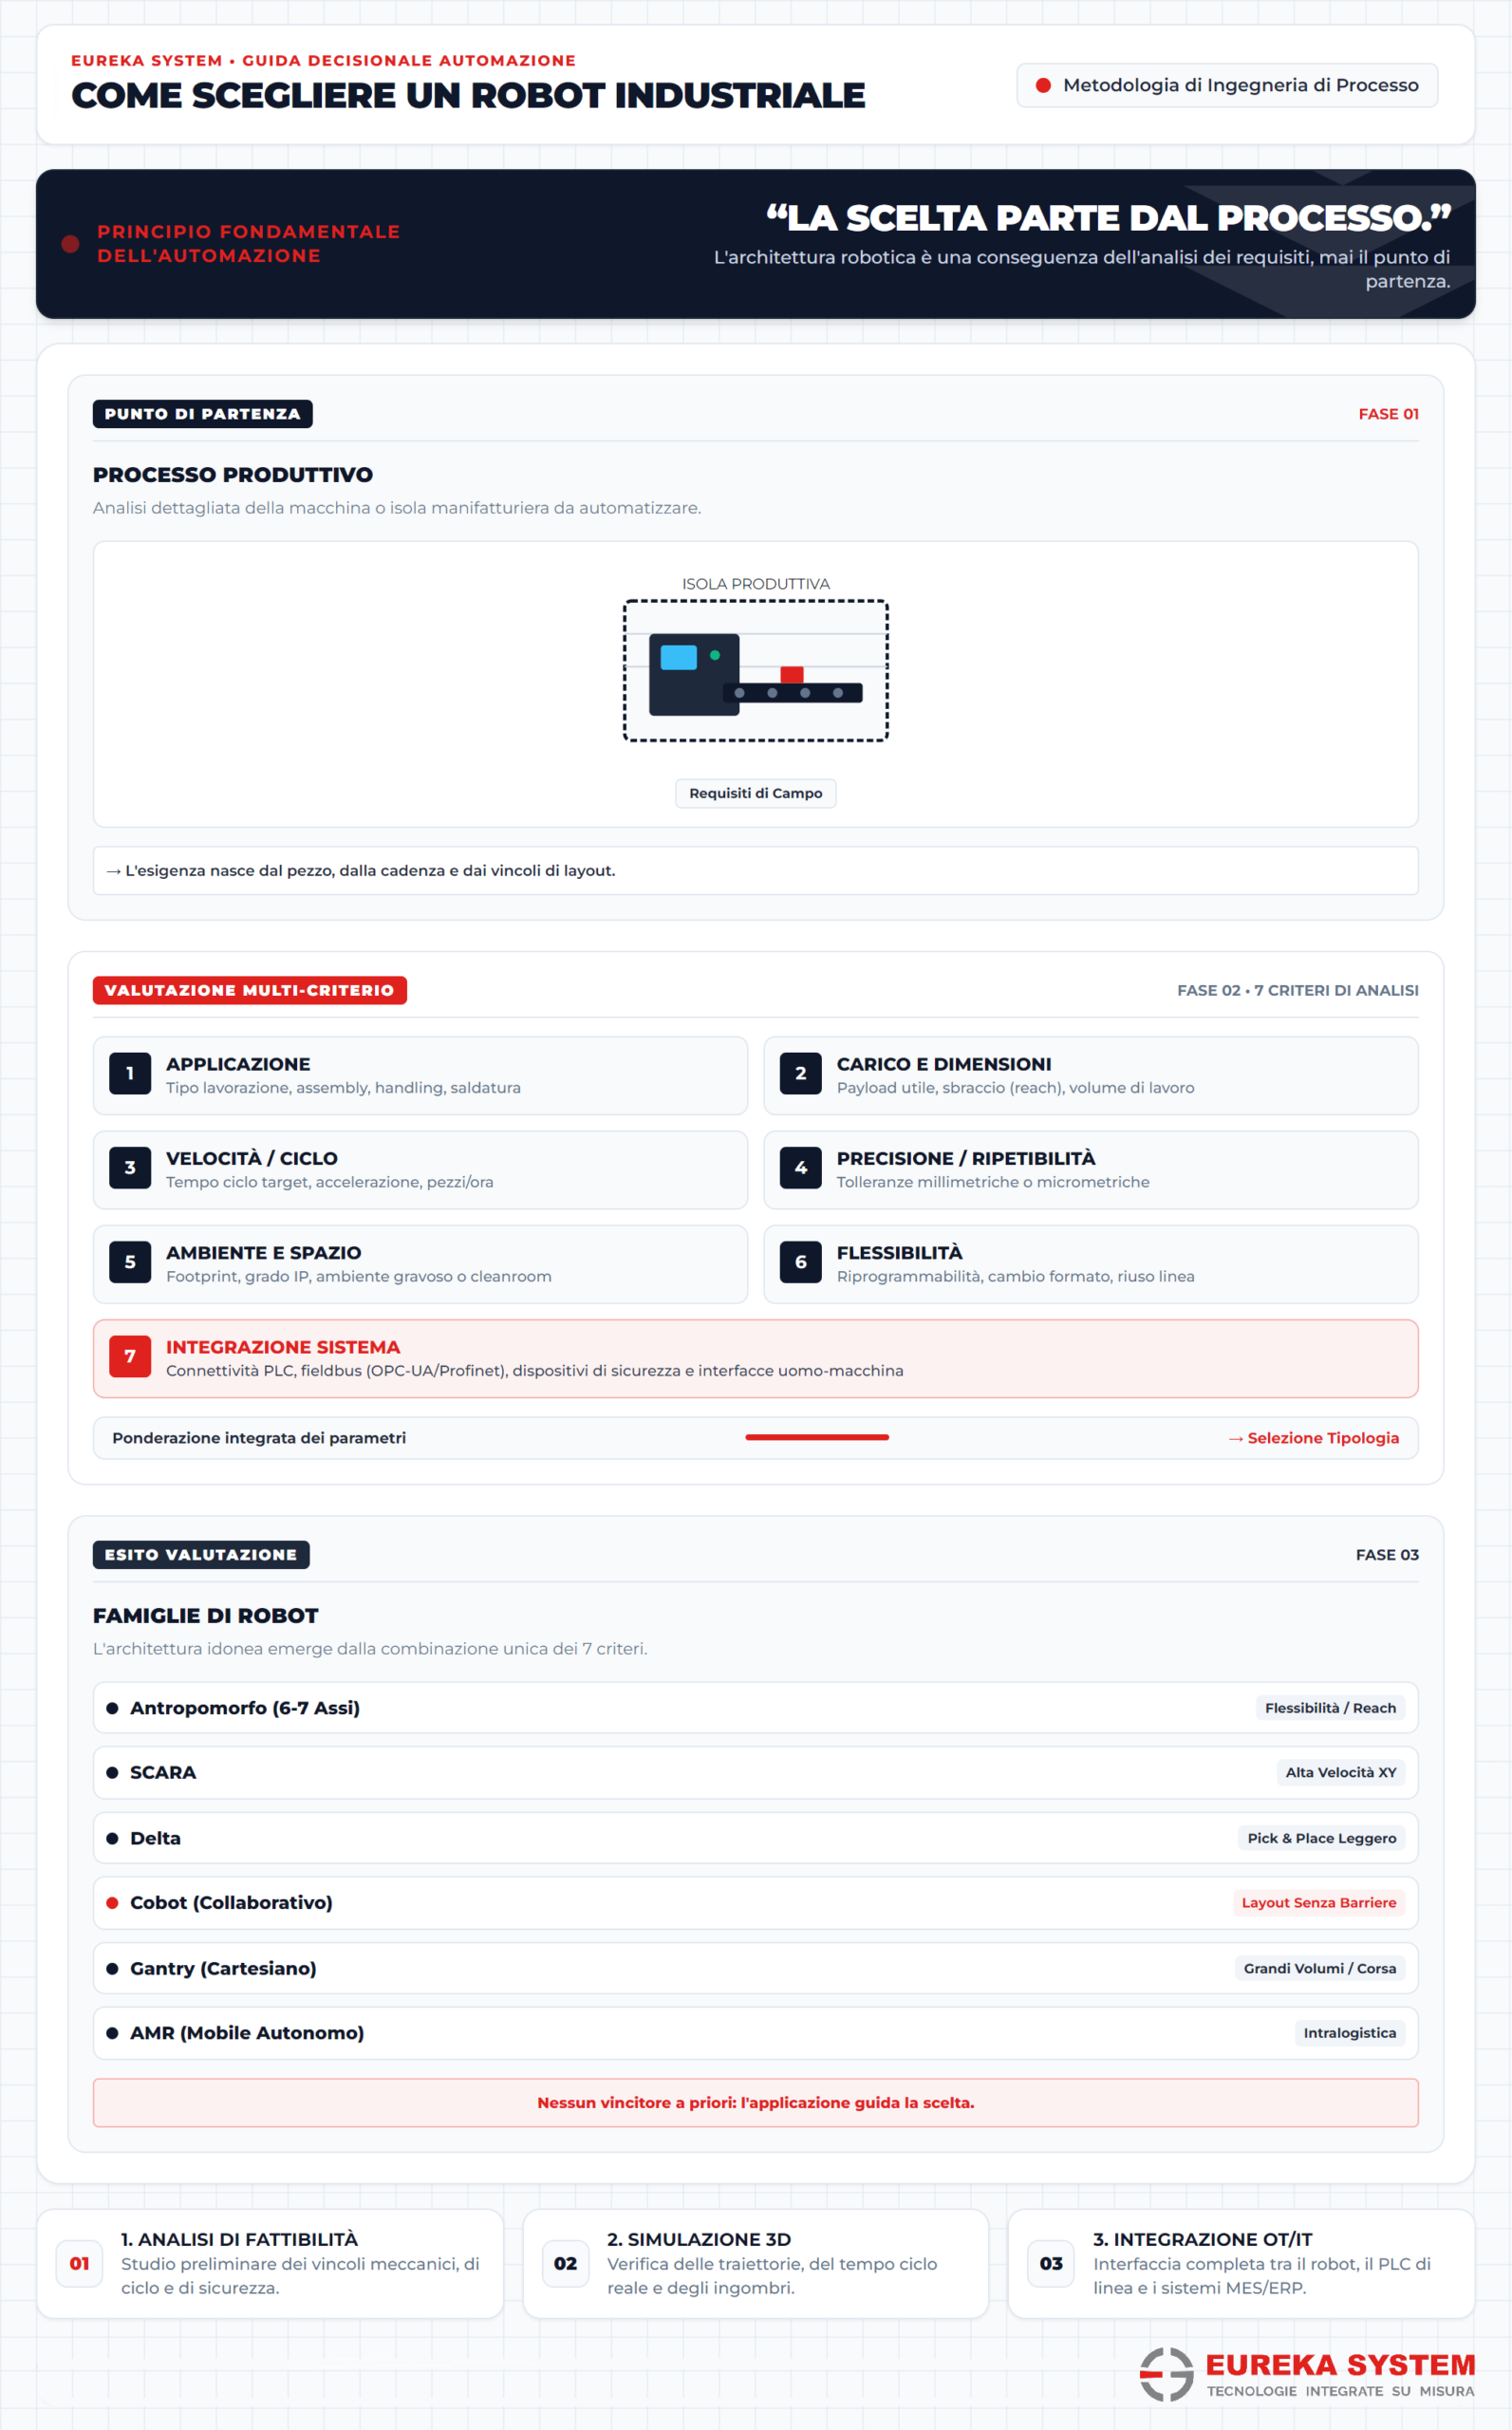
Carico e dimensioni
Quanto pesa il pezzo o il materiale da movimentare?
Quali sono dimensioni, forma, baricentro e caratteristiche della presa?
Queste informazioni incidono direttamente sulla scelta del robot, dell’utensile e della configurazione della cella.
Velocità e ciclo di lavoro
Quanti cicli deve eseguire il robot?
Qual è il tempo ciclo richiesto?
Un’applicazione di pick and place ad alta frequenza può richiedere caratteristiche molto diverse da un’attività di manipolazione più lenta ma complessa.
Precisione e ripetibilità
Il processo richiede un posizionamento molto preciso?
È necessario mantenere la stessa qualità di esecuzione per migliaia di cicli?
Precisione e ripetibilità devono essere valutate in relazione all’applicazione reale e alle tolleranze richieste.
Ambiente e spazio disponibile
Il robot lavorerà in un’area condivisa con gli operatori? L’ambiente presenta polvere, umidità, temperature particolari o altri vincoli?
Anche lo spazio disponibile può condizionare la scelta. Una soluzione Gantry, un manipolatore articolato e un AMR hanno esigenze molto diverse in termini di area di lavoro e layout.
Flessibilità richiesta
Il processo resterà invariato nel tempo oppure cambierà?
Se l’azienda gestisce molti codici articolo o prevede frequenti cambi di produzione, la possibilità di riprogrammare o riconfigurare il sistema può diventare un criterio decisivo.
Integrazione software con il resto dell’impianto
Il robot difficilmente lavora da solo.
Può dover comunicare con PLC, sistemi di visione, macchine automatiche, MES, sistemi di supervisione o software sviluppati su misura.
Per questo la valutazione dovrebbe riguardare il sistema robotico nel suo complesso, non soltanto il braccio o la piattaforma mobile.
Un robot non è una soluzione completa
Scegliere il robot è soltanto uno dei componenti di un progetto di automazione.
In una reale applicazione industriale bisogna progettare anche utensili, sensori, sistemi di sicurezza, software, interfacce, comunicazioni e logiche di controllo; in alcuni casi sarà necessario coordinare più robot oppure integrare la soluzione con sistemi aziendali esterni.
Ad esempio, in Eureka System si sviluppano e si integrano sistemi robotici fissi e mobili su misura, coordinando robot di diversi costruttori e interfacciandoli con gli altri sistemi presenti nell’azienda.
Per questo, quando si valuta un progetto di robotizzazione, è utile ragionare fin dall’inizio sul processo completo da automatizzare.